Чат-бот, що пише тексти, живе всередині сервера. Він не бачить, не чує і нічого не може зробити руками. Але наступна хвиля розвитку штучного інтелекту вже не обмежується екраном: моделі починають керувати маніпуляторами, автономними візками, дронами й цілими складськими системами. Цей напрям отримав назву physical AI — фізичний штучний інтелект, тобто AI, який не просто обчислює відповідь, а діє у фізичному світі.
Розберемося, що означає цей термін простими словами, як працює така технологія зсередини, де вона вже приносить реальну вигоду і які обмеження заважають її масовому впровадженню.
- Що таке physical AI простими словами
- Як працює physical AI: від сенсорів до руху
- Сприйняття: очі й вуха машини
- Агенти і моделі: хто приймає рішення
- Симуляція і цифрові двійники
- Чим physical AI відрізняється від класичного AI і автоматизації
- Де технологія вже працює: приклади застосування
- Склади й логістика
- Виробництво
- Сільське господарство, будівництво та інші сфери
- Гуманоїдні роботи і загальний physical AI
- Обмеження та ризики, про які варто знати
- Чого очікувати далі і що це означає для бізнесу
- Часті запитання про physical AI
- Physical AI — це те саме, що робототехніка?
- Чи замінять роботи з physical AI людей на складах?
- Що потрібно, щоб навчити робота новій задачі?
- Чим physical AI відрізняється від агентного AI?
Що таке physical AI простими словами
Physical AI — це штучний інтелект, який сприймає фізичне середовище через сенсори, приймає рішення з урахуванням законів фізики та виконує дії в реальному світі через механізми: мотори, маніпулятори, колеса, захвати. Значення терміна стане зрозумілішим, якщо згадати, чим класичний AI займався останнє десятиліття: розпізнавав зображення, перекладав тексти, генерував контент. Усе це відбувається в цифровому просторі — помилка в тексті коштує максимум кількох зайвих хвилин редагування.
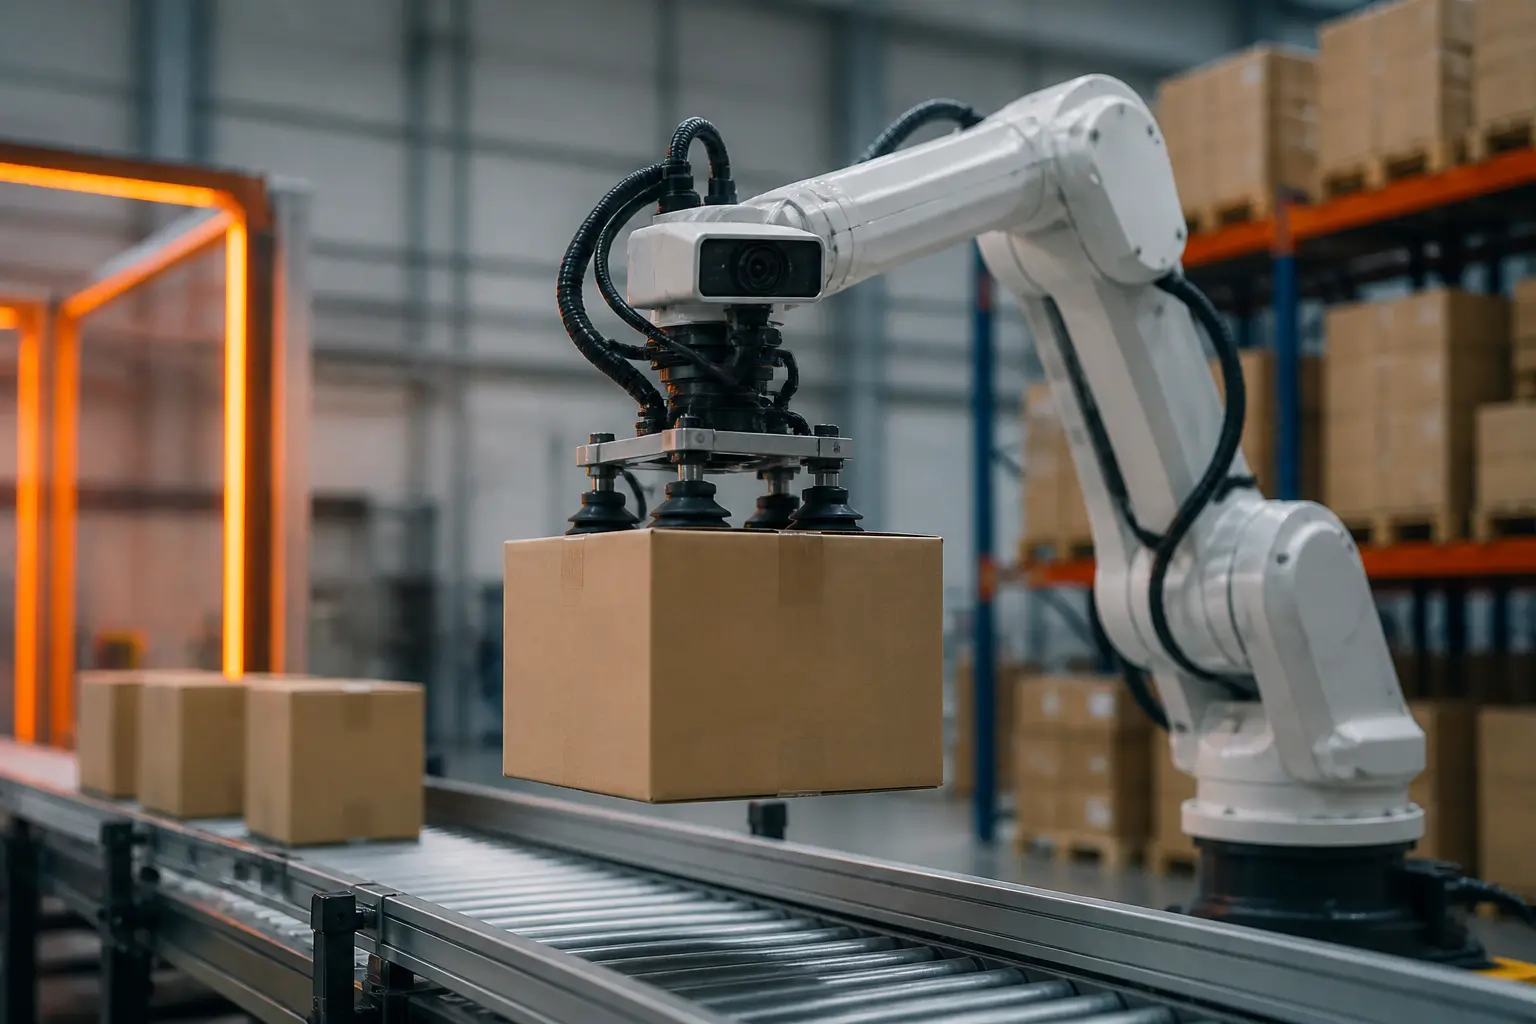
Фізичний AI працює в умовах, де помилка має вагу — у прямому сенсі. Робот, який неправильно оцінив масу коробки, може її впустити. Автономний візок, що неточно оцінив відстань до працівника, створює ризик травми. Тому physical AI — це не просто модель, яку встановили на робота. Це цілий стек технологій, що поєднує сприйняття, розуміння фізичних законів, планування дій і безпечне виконання.
Простими словами: якщо класичний AI відповідає на запитання «що», то physical AI відповідає ще й на запитання «як зробити» — і одразу робить. Розрізняють три ключові здатності такої системи:
- сприйняття — камери, лідари, датчики сили й положення дають моделі інформацію про навколишнє середовище;
- розуміння — модель інтерпретує сцену: де об’єкти, які вони, як вони рухатимуться, як на них можна вплинути;
- дія — система планує траєкторію, зусилля й послідовність рухів, а контролери виконують їх у реальному часі.
Physical AI — робочий термін для систем, у яких модель сприймає фізичне середовище й керує діями робота, машини або іншого пристрою. Його використовують різні компанії та дослідники, тому це не єдина стандартизована категорія: межі між робототехнікою, автономними системами й embodied AI залежать від контексту.
Як працює physical AI: від сенсорів до руху
Щоб зрозуміти, як працює ця технологія, корисно прослідкувати шлях від вхідного сигналу до фізичної дії. Архітектура типової системи physical AI складається з кількох шарів, і кожен із них має власні складнощі, яких у «текстових» моделях просто немає.
Сприйняття: очі й вуха машини
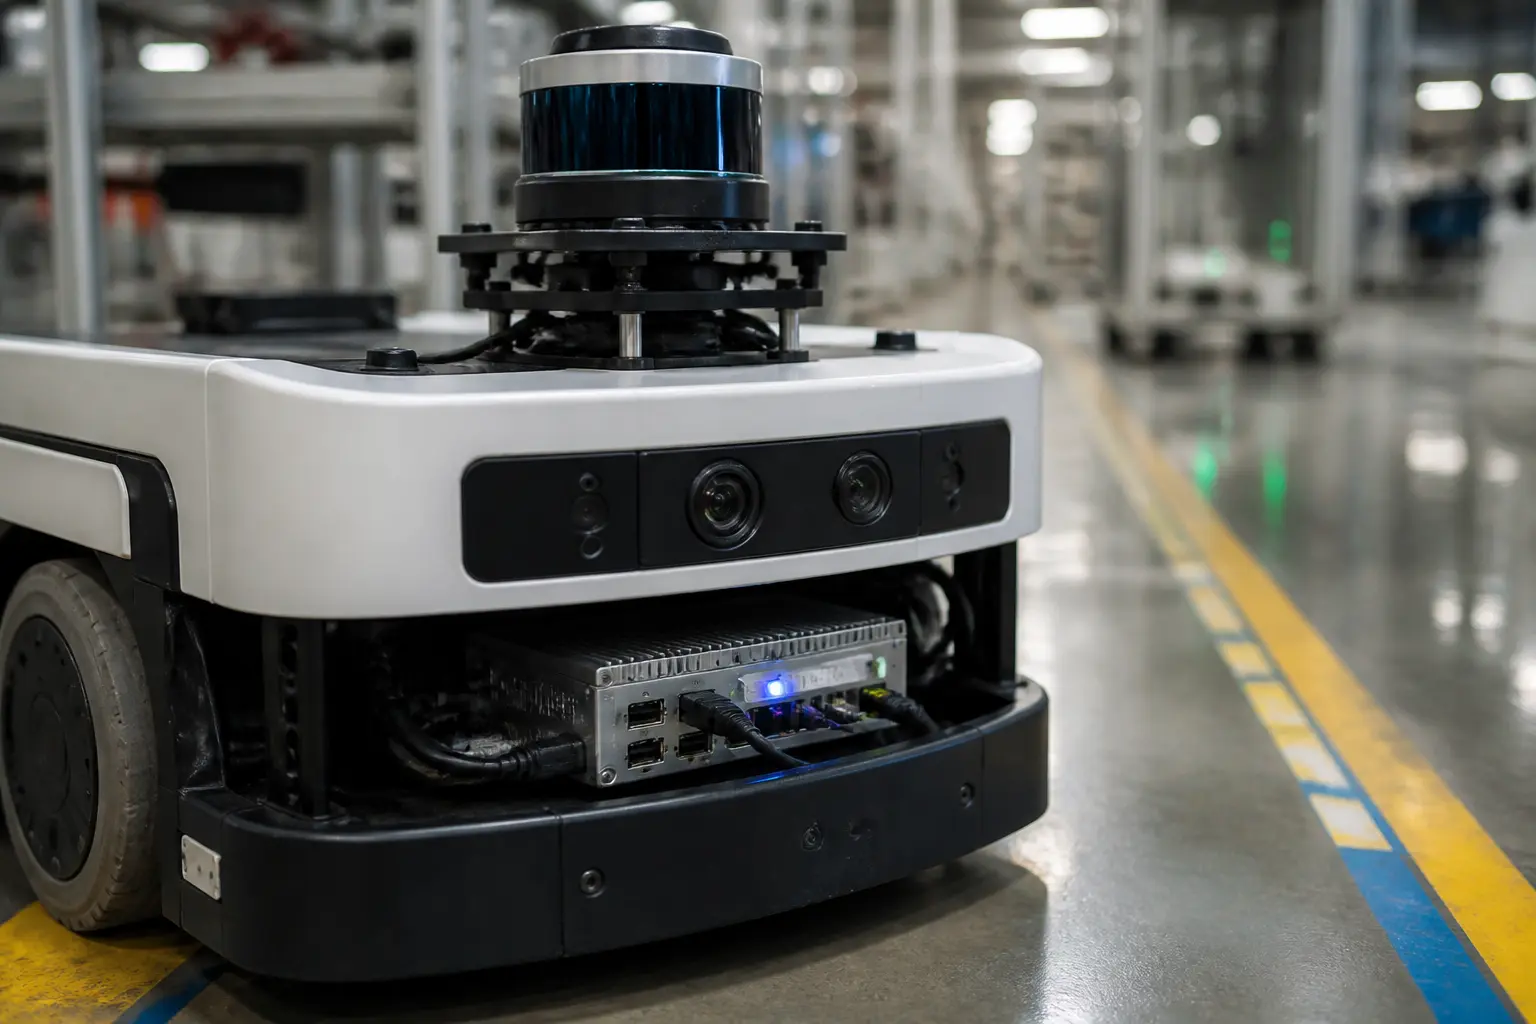
Робот не має інтуїції про простір, тому сприйняття будується на сенсорах. RGB-камери дають зображення, глибинні камери й лідари — тривимірну карту сцени, тактильні датчики в захваті — інформацію про силу стиснення, енкодери в суглобах — точне положення кожної ланки маніпулятора. Дані з усіх цих джерел зливаються в єдину модель оточення, яка оновлюється десятки разів на секунду. Затримка в сотні мілісекунд, непомітна для чат-бота, для рухомого робота може бути критичною, тому частина обчислень виконується локально, на бортових комп’ютерах (edge computing), а не в хмарі. Саме тому computer vision є базовим шаром для будь-якої фізичної системи, яка має орієнтуватися в реальному світі.
Агенти і моделі: хто приймає рішення
Далі в гру вступають моделі. У сучасних системах physical AI зазвичай працює не одна велика модель, а набір спеціалізованих агентів і моделей, розподілених за задачами:
- моделі комп’ютерного зору виявляють об’єкти, їхні межі та орієнтацію в просторі;
- vision-language моделі дозволяють роботу розуміти команди природною мовою («візьми червону коробку з третьої полиці») й пов’язувати слова з об’єктами у кадрі;
- моделі планування будують послідовність дій і траєкторію руху з урахуванням перешкод;
- політики керування (control policies) перетворюють план на конкретні сигнали для моторів — часто це невеликі нейромережі, навчені методом навчання з підкріпленням.
Окремий клас — так звані vision-language-action моделі (VLA). Вони приймають на вхід зображення сцени й текстову команду, а на виході одразу видають рухи. Це крок до універсальних роботів, яких не потрібно програмувати під кожну нову операцію — достатньо описати задачу словами або показати приклад.
Симуляція і цифрові двійники
Навчання робота у фізичному світі — повільний, дорогий і небезпечний процес: мільйони спроб означають зношені механізми та реальні збитки. Тому значна частина тренування відбувається в симуляціях із фізично коректними рушіями, де гравітація, тертя, зіткнення й деформації поводяться як у реальності. Робот може «прожити» тисячі віртуальних років досвіду за кілька днів обчислень, а потім отримана політика переноситься на реальне залізо — цей перехід називають sim-to-real transfer.
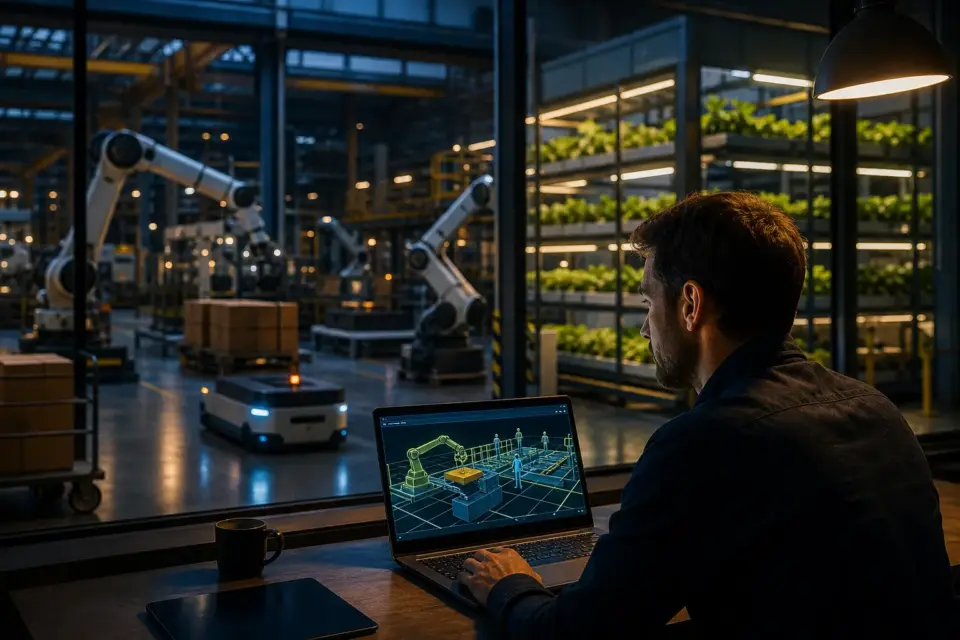
Окремий інструмент — цифровий двійник: точна віртуальна копія конкретного складу чи цеху. На двійнику перевіряють, як нова логіка роботів вплине на потік товарів, ще до будь-яких змін на реальному об’єкті. Така практика помітно знижує ризики впровадження, бо конфлікти маршрутів і вузькі місця видно заздалегідь.
Чим physical AI відрізняється від класичного AI і автоматизації
Важливо не плутати physical AI зі звичайною промисловою автоматизацією. Класичний промисловий робот на конвеєрі виконує жорстко запрограмовану траєкторію: якщо деталь лежить на міліметр лівіше, він або пропустить її, або пошкодить. Йому потрібне ідеально структуроване середовище, де все завжди на своїх місцях.
Система з physical AI, навпаки, розрахована на варіативність. Вона бачить, що деталь змістилася, коригує захват, розпізнає об’єкти, яких раніше не зустрічала, і адаптується до нових задач без повного перепрограмування. Різниця приблизно така, як між касовим апаратом із фіксованими кнопками та помічником, який розуміє прохання.
Відмінність від чисто цифрового AI теж принципова, і її зручно звести в таблицю:
| Критерій | Класичний цифровий AI | Physical AI |
|---|---|---|
| Середовище роботи | Тексти, зображення, дані | Фізичний простір із гравітацією, тертям, перешкодами |
| Результат | Відповідь, файл, рекомендація | Рух, маніпуляція, транспортування |
| Ціна помилки | Неточний текст або прогноз | Пошкоджене майно, простій, ризик травм |
| Обмеження часу | Секунди затримки прийнятні | Реакція за мілісекунди, часто локально |
| Навчання | На наборах даних | У симуляції та на реальних демонстраціях |
| Обладнання | Сервери з GPU | Сенсори, приводи, бортові комп’ютери, механіка |
Ці відмінності пояснюють, чому physical AI розвивається повільніше за мовні моделі: доводиться вирішувати не лише проблеми інтелекту, а й проблеми механіки, безпеки, енергоспоживання та надійності заліза.
Де технологія вже працює: приклади застосування
Розмови про майбутнє легко переплутати з реальністю, тому варто окремо перелічити приклади, де physical AI вже сьогодні виконує роботу, а не стоїть у виставковому павільйоні.
Склади й логістика
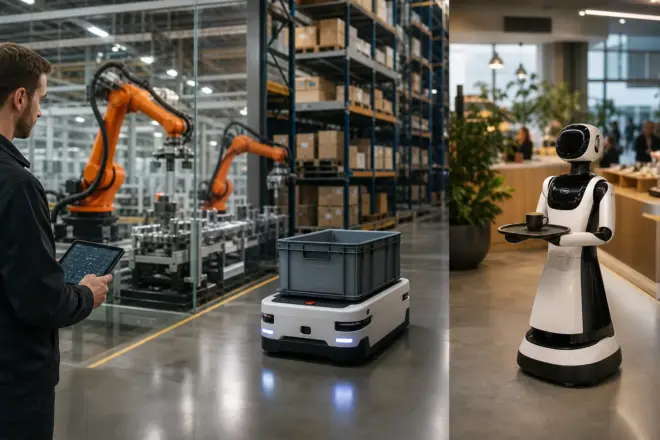
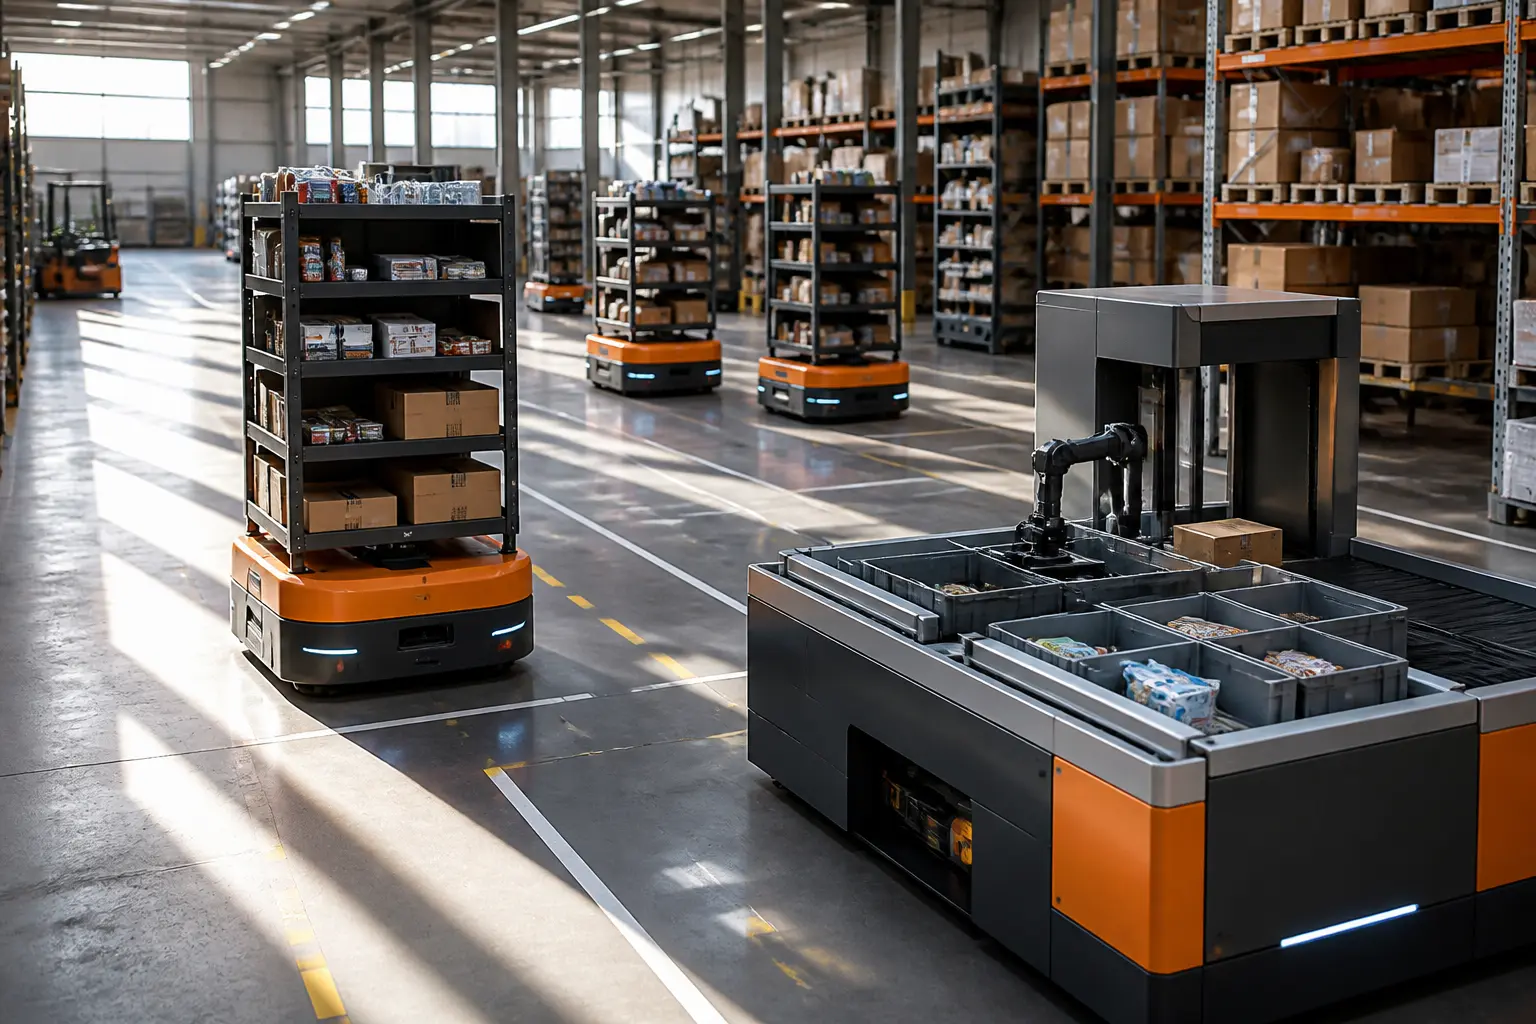
Склади стали першим масовим полігоном для фізичного AI, і причина проста: це структуроване, але не статичне середовище. Автономні мобільні роботи (AMR) перевозять стелажі з товарами до зон комплектації, прокладаючи маршрут між людьми та іншими машинами без рейок і магнітних стрічок на підлозі. Роботизовані осередки з комп’ютерним зором сортують посилки різної форми — завдання, яке ще десять років тому вважалося непосильним для автоматики через варіативність упаковки.
Компанії на кшталт Amazon використовують у своїх фулфілмент-центрах сотні тисяч мобільних роботів, а нові системи з тактильним сприйняттям уміють вибирати окремі товари з щільно заповнених контейнерів — це вже задача рівня physical AI, а не класичної автоматизації. Важливий нюанс: ці системи працюють у тісному взаємозв’язку з програмним шаром управління складом (WMS), тобто «мозок» складу — це розподілена система, а не окремі розумні машини.
Виробництво
На виробництві physical AI найпомітніший у задачах, де раніше потрібні були очі й руки людини. Контроль якості з комп’ютерним зором виявляє дефекти — подряпини, нерівномірне фарбування, зміщення компонентів — зі стабільністю, недоступною для втомленого оператора. Колаборативні роботи (коботи) працюють поруч із людьми без захисних кліток: силові датчики дозволяють їм миттєво зупинятися при контакті, а AI-зір — помічати, що людина перетнула траєкторію, і обходити її.
Ще один напрям — предиктивне обслуговування. Моделі аналізують вібрацію, температуру й струм двигунів верстатів і передбачають відмову за дні чи тижні до її настання. Формально це не рух, але це той самий physical AI: модель, навчена розуміти поведінку фізичних систем.
Сільське господарство, будівництво та інші сфери
За межами цехів технологія теж поступово впроваджується. Сільськогосподарські роботи з комп’ютерним зором видаляють бур’яни точково, зменшуючи витрату гербіцидів, а автономні трактори обробляють поля за заданими картами з урахуванням рельєфу. У будівництві дрони з AI здійснюють обліт майданчиків і порівнюють фактичний прогрес із проєктною моделлю. У медицині роботизовані системи допомагають у логістиці лікарень — доставляють медикаменти й білизну коридорами, не втручаючись у клінічні процеси.
Гуманоїдні роботи і загальний physical AI
Найпомітніший і найбільш медійний фронт physical AI — гуманоїдні роботи. Логіка розробників прагматична: світ уже побудований під людину — двері, сходи, ручки інструментів, висота полиць. Робот людиноподібної форми теоретично може працювати в існуючому середовищі без його перебудови, тоді як спеціалізований маніпулятор вимагає адаптації простору під себе.
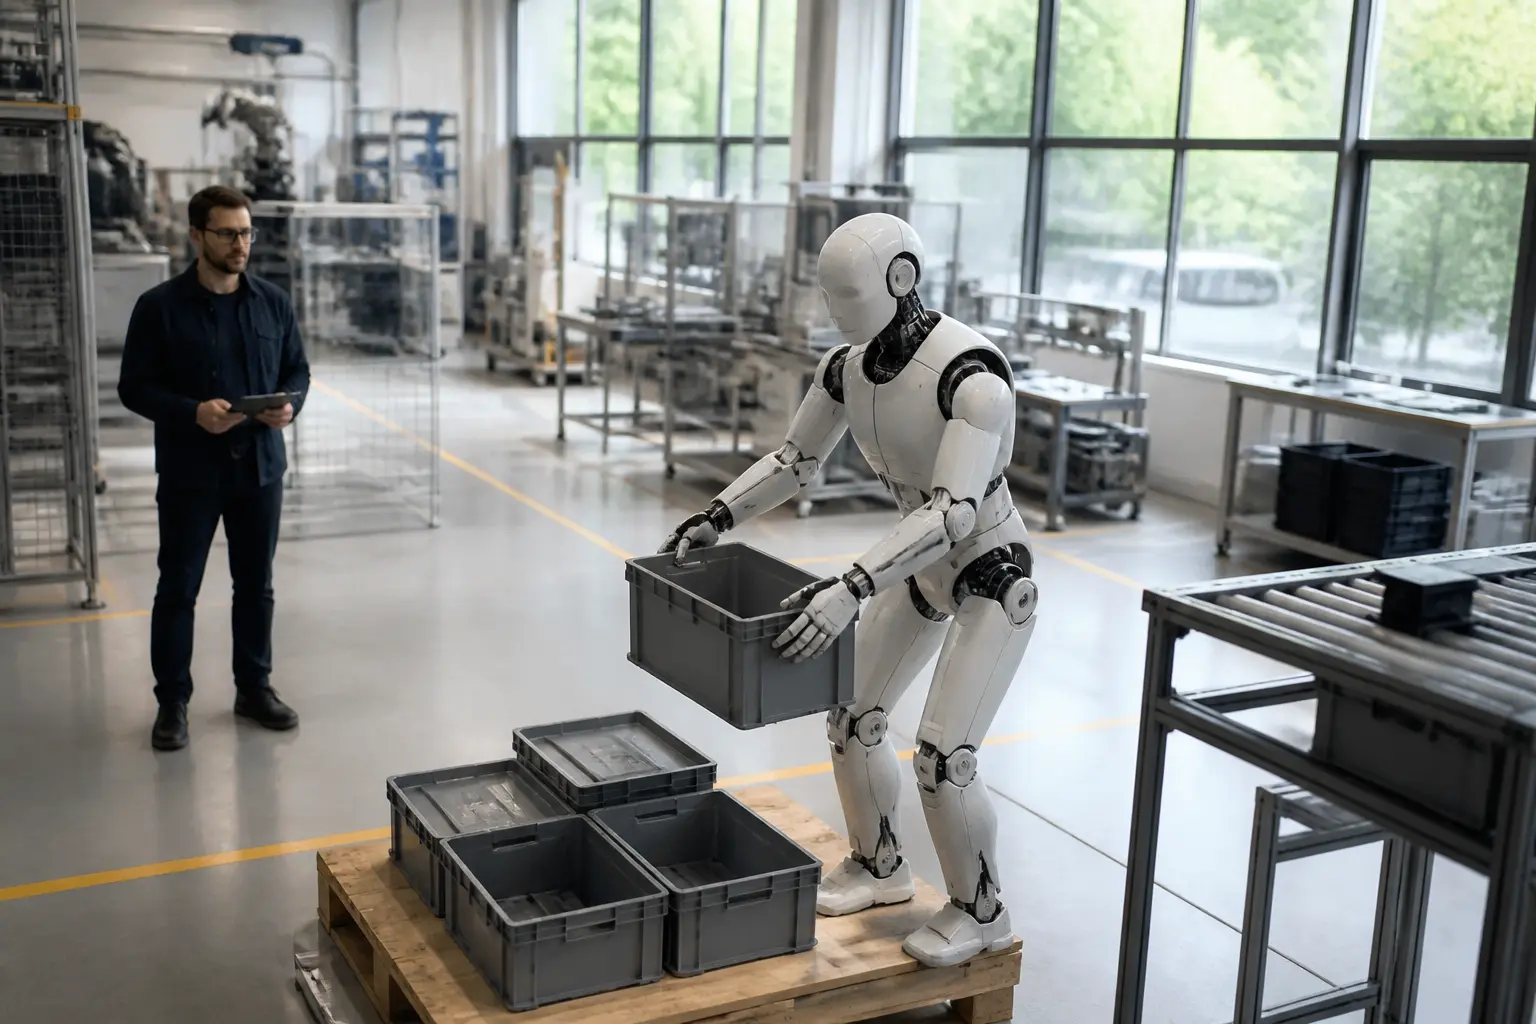
Над цим працюють такі компанії, як Tesla з проєктом Optimus, а також Figure, Agility Robotics, Unitree та низка інших. Пілотні розгортання вже йдуть на складах і заводах, але тут важливо зберігати тверезість: поки що гуманоїди вирішують вузький набір задач — перенесення контейнерів, просте сортування, робота зі стелажами. Універсальний домашній чи заводський робот, який сьогодні мий посуд, а завтра пакує відправлення, залишається задачею на роки вперед.
Ключова технічна перешкода — дані. Мовні моделі тренували на трильйонах слів із інтернету, а датасетів із мільйонами годин роботизованих маніпуляцій у природі не існує. Тому галузь активно розвиває навчання через відеодемонстрації, телеоперацію (людина керує роботом, а система записує досвід) і синтетичні дані із симуляцій.
Обмеження та ризики, про які варто знати
Реальні факти про physical AI включають і неминучі обмеження, і їх чесно варто врахувати перед оцінкою перспектив.
- Безпека сертифікується повільно. Робот, що працює поруч із людьми, має відповідати суворим стандартам безпеки, і сертифікація нової AI-системи займає значно більше часу, ніж реліз мовної моделі.
- Вартість заліза. Маніпулятори, сенсори та бортові обчислення коштують десятки тисяч доларів за одиницю, тому окупність досягається лише на задачах із достатнім обсягом робіт.
- Непередбачувані ситуації. Моделі добре працюють у сценаріях, близьких до тренувальних, але рідкісні випадки — пролита рідина на підлозі, нестандартна упаковка, відключення світла — досі вимагають втручання людини.
- Розрив між симуляцією та реальністю. Перенесення навченої поведінки на реальне залізо залишається інженерним викликом: деталі поводяться не так гладко, як у віртуальному середовищі.
- Енергія та обслуговування. Мобільні роботи потребують зарядки, а механічні вузли — регламентного обслуговування, що додає операційних витрат.
Окреме питання — вплив на зайнятість. Практика показує, що на складах і виробництвах автоматизація найчастіше забирає найбільш монотонні й травмонебезпечні операції, а люди переходять на ролі операторів, техніків і контролерів систем. Водночас масштаб цих змін залежить від галузі та регіону, тому точних універсальних прогнозів тут немає.
Чого очікувати далі і що це означає для бізнесу
Траєкторія розвитку physical AI виглядає досить передбачувано: спочатку структуровані середовища (склади, заводи), далі напівструктуровані (магазини, лікарні, ферми) і лише потім відкритий простір — вулиці та домівки. Саме тому перші комерційно успішні кейси концентруються в логістиці та виробництві, де середовище можна хоча б частково контролювати.
Для бізнесу, який розглядає впровадження, практичний алгоритм виглядає так:
- Визначте задачу з великим обсягом повторюваних фізичних операцій — саме там окупність найшвидша.
- Оцініть структурованість середовища: чим менше непередбачуваних факторів, тим нижчий ризик і вартість впровадження.
- Починайте з пілоту на одній лінії чи ділянці, бажано з використанням цифрового двійника для перевірки логіки до закупівлі заліза.
- Закладіть у бюджет не лише обладнання, а й інтеграцію з наявними системами (WMS, ERP), навчання персоналу та обслуговування.
- Плануйте ролі людей заздалегідь: хто контролює систему, хто реагує на винятки, хто відповідає за безпеку.
Головне застереження: physical AI — це не разова закупівля робота, а зміна операційного процесу. Проєкти, які ставляться до цього як до модернізації виробництва з чіткими метриками (пропускна здатність, частка помилок, вартість операції), досягають результату. Проєкти, що починаються з гасла «нам потрібні роботи», зазвичай закінчуються дорогим обладнанням у кутку цеху.
Часті запитання про physical AI
Physical AI — це те саме, що робототехніка?
Ні. Робототехніка існує десятиліттями і довго була синонімом жорсткого програмування: інженер прописував кожен рух. Physical AI означає, що поведінку формує навчена модель, здатна узагальнювати досвід і адаптуватися до нових ситуацій. Робот без AI — автомат, робот із physical AI — система, що приймає рішення.
Чи замінять роботи з physical AI людей на складах?
Повна заміна малоймовірна в осяжній перспективі: задачі з винятками, нестандартними об’єктами та відповідальністю за безпеку залишаються за людьми. Найімовірніший сценарій — спільна робота, де машини беруть на себе транспортування та монотонні маніпуляції, а люди — контроль, обслуговування та складні випадки.
Що потрібно, щоб навчити робота новій задачі?
Залежно від підходу — від кількох десятків демонстрацій задачі людиною-оператором до масштабного тренування в симуляції з наступним доопрацюванням на реальному обладнанні. Тренд останніх років — зменшення обсягу необхідних даних завдяки базовим моделям для робототехніки, які вже мають «загальний досвід» маніпуляцій і потребують лише адаптації під конкретну задачу.
Чим physical AI відрізняється від агентного AI?
Агентний AI — це програмні агенти, які самостійно виконують ланцюжки дій у цифровому середовищі: шукають інформацію, заповнюють форми, керують застосунками. Physical AI застосовує ту саму ідею автономності до фізичного світу, але додає шари сприйняття, фізики та керування механізмами. На практиці ці напрями перетинаються: на сучасному складі програмні агенти керують потоками замовлень, а фізичні агенти-роботи виконують їх у просторі.