Окуляри змішаної реальності можуть закріпити віртуальний об’єкт у кімнаті, а робот — будувати маршрут за даними сенсорів. Такі системи часто об’єднують терміном spatial computing, або просторові обчислення. Це широкий клас технологій, а не одна функція чи гарантована автономність: можливості залежать від датчиків, моделей, карти, обчислень і вимог безпеки.
- Spatial computing що це: простими словами про головне
- Як працює spatial computing: основні етапи та технології
- Сприйняття: як комп’ютер бачить світ
- Аналіз: від даних до розуміння простору
- Дія: взаємодія з фізичним світом
- Spatial computing приклади: де технологія вже працює
- Робототехніка й автономні системи
- Доповнена та змішана реальність
- Розумний простір і IoT
- Зв’язок із quantum та іншими deep tech напрямами
- Виклики та обмеження технології
- Практичне значення для бізнесу та повсякденного життя
- Що далі: тренди та перспективи
Spatial computing що це: простими словами про головне
Spatial computing описує системи, що представляють положення, орієнтацію й геометрію фізичного або віртуального середовища та пов’язують із ними цифровий контент чи дії. Система не «розуміє світ» у людському сенсі: вона оцінює координати, поверхні, об’єкти й рух із певною похибкою.
Фактично, це місток між цифровим і фізичним світами. Комп’ютер отримує дані з камер, сенсорів глибини, лідарів, інерціальних вимірювальних блоків і будує тривимірну карту навколишнього середовища. Потім він може накладати на неї цифрову інформацію — вказівники, віртуальні об’єкти, підказки — або керувати роботом у цьому просторі. Головне: система не просто відображає картинку, а розуміє просторові відношення.
Просторові обчислення охоплюють доповнену, змішану й віртуальну реальність, робототехніку, навігацію та інші задачі. VR не завжди працює з видимим фізичним оточенням, але все одно відстежує пози й системи координат. Межі терміна залежать від контексту, тому його краще пояснювати через конкретну функцію.
Іноді цей термін плутають із «просторовими обчисленнями» в математичному сенсі, але тут ідеться саме про взаємодію з фізичним простором. Ключова відмінність: комп’ютер стає учасником реального світу, а не лише інструментом для роботи з абстракціями.
Як працює spatial computing: основні етапи та технології
Щоб зрозуміти, як комп’ютер працює з простором, розглянемо три ключові етапи: сприйняття, аналіз і дія. Кожен із них спирається на конкретні технології, багато з яких належать до категорії deep tech — глибоких наукомістких розробок.
Сприйняття: як комп’ютер бачить світ
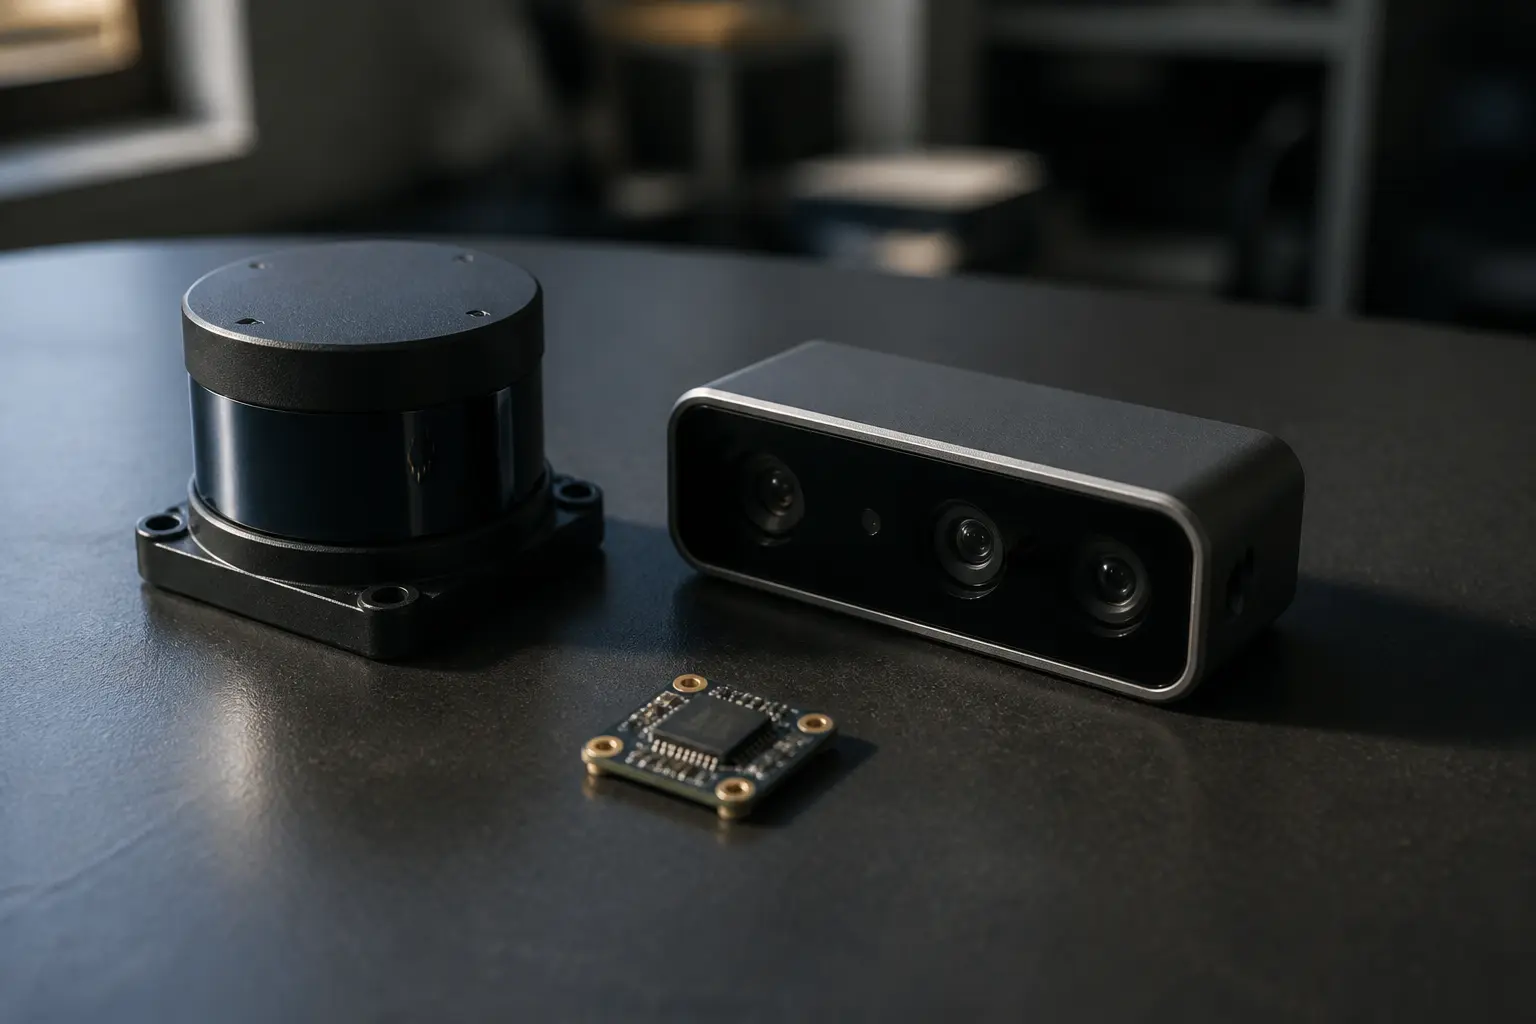
Перший крок — зібрати дані про навколишнє середовище. Для цього використовуються:
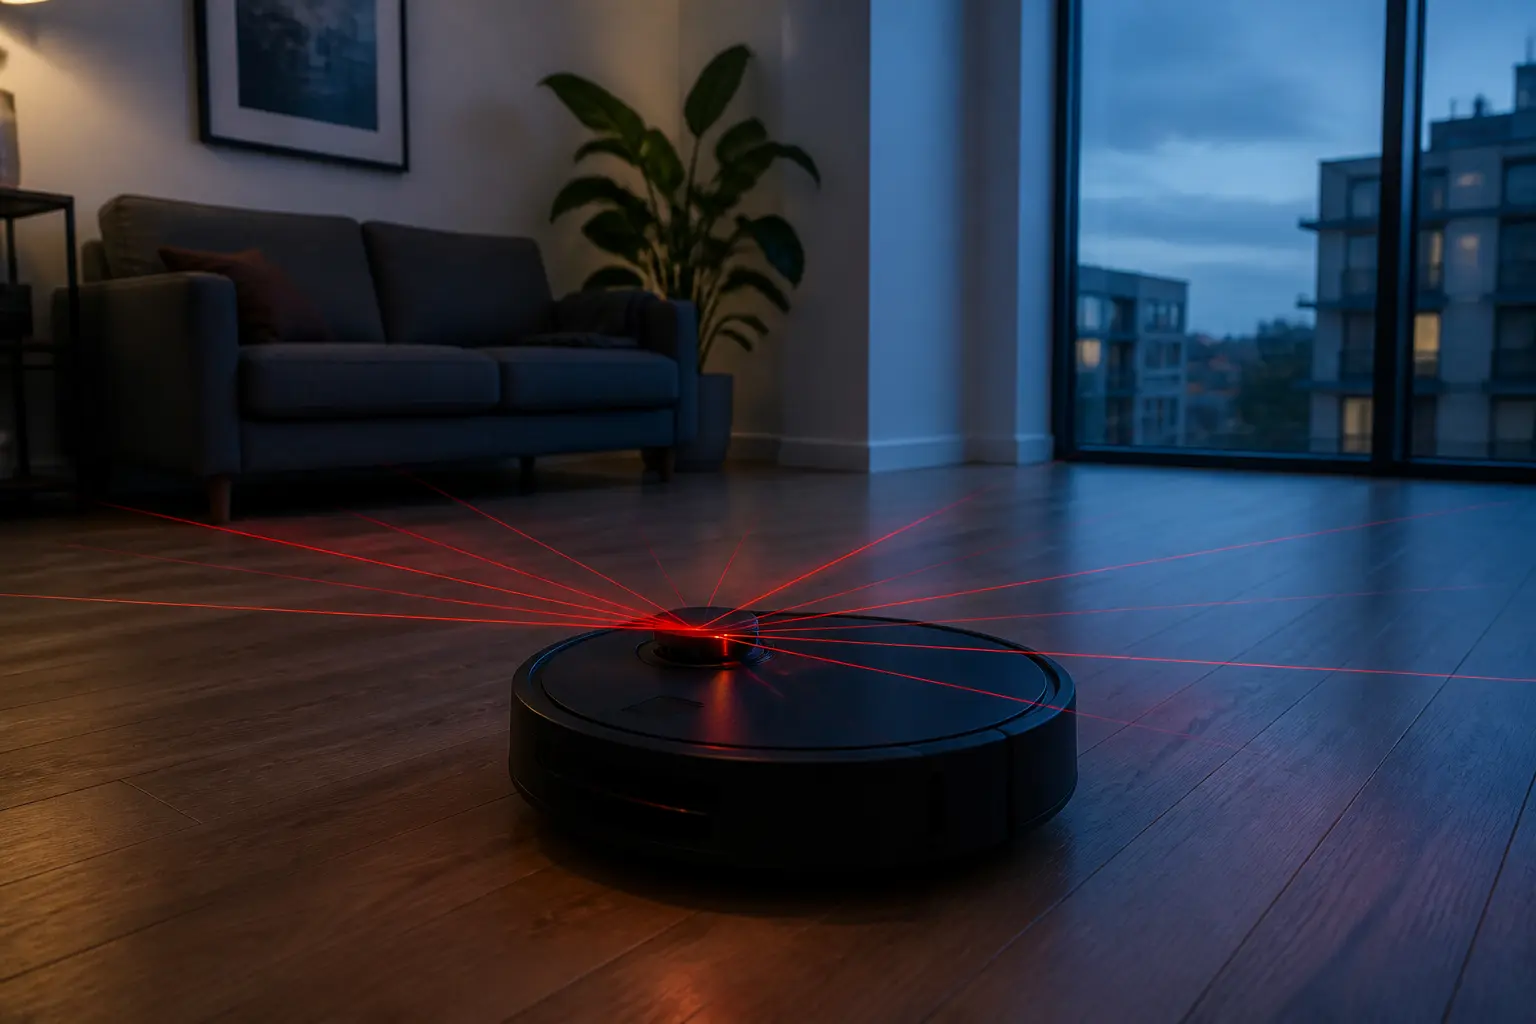
- Камери — звичайні RGB-камери захоплюють зображення, а стереокамери дають змогу оцінювати глибину за зміщенням.
- Лідари — випромінюють лазерні імпульси й вимірюють час їхнього повернення, створюючи точну хмару точок. Широко застосовуються в автономних автомобілях.
- Інфрачервоні датчики та структуроване світло — окремі системи оцінюють глибину за проєкцією шаблону або часом проходження сигналу. Face ID використовує інфрачервону камеру й проєктор точок для геометрії обличчя, але це не універсальна схема всіх depth-сенсорів.
- Інерціальні вимірювальні блоки (IMU) — поєднують акселерометр і гіроскоп для відстеження руху й орієнтації пристрою.
- Ультразвукові та радарні сенсори — допомагають визначати відстань у складних умовах, наприклад, у тумані.
Сенсори часто комбінують, бо вони мають різні зони роботи й типи похибок. Конкретний робот-пилосос може використовувати лідар, камеру, інфрачервоні або контактні датчики; не всі моделі мають однаковий набір і не кожна камера розпізнає предмети.
Аналіз: від даних до розуміння простору
Зібрані дані — це лише набір пікселів або точок. Щоб отримати сенс, потрібен потужний аналітичний шар. Тут у гру вступають алгоритми комп’ютерного зору, машинне навчання та спеціалізовані методи, як-от SLAM (одночасна локалізація та картографування).
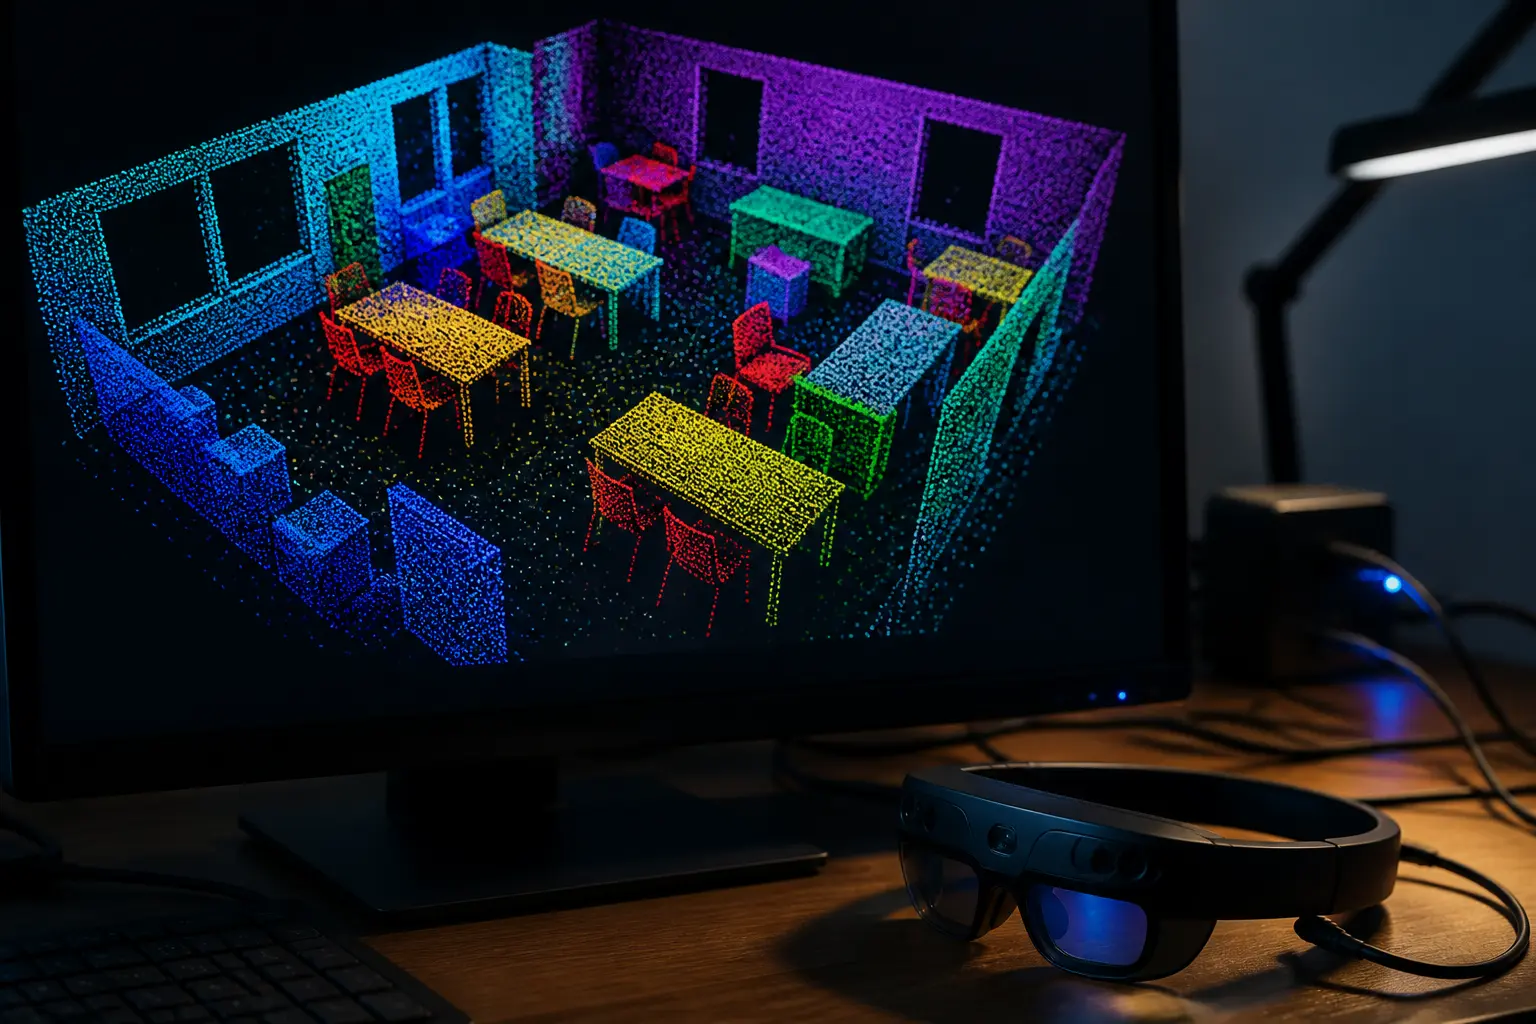
SLAM — одна з основ spatial computing. Уявіть, що пристрій потрапляє в невідому кімнату. Він повинен одночасно будувати її карту й визначати своє місце на цій карті. Це складна математична задача, яка вирішується за допомогою фільтрів Калмана, графових оптимізацій або нейромереж. Завдяки SLAM окуляри доповненої реальності можуть стабільно розміщувати віртуальний об’єкт на столі, навіть коли ви рухаєтеся.
Семантична сегментація й розпізнавання можуть позначати класи об’єктів або поверхонь, але результат є оцінкою з похибкою. У безпекових застосуваннях модель не можна покладати в основу рішення без перевірки, резервних каналів, обмежень робочої області та аналізу відмов.
Дія: взаємодія з фізичним світом
Останній етап — використання отриманої просторової моделі для конкретних дій. Це може бути:
- Візуалізація — накладання цифрового шару на реальний світ в окулярах або на екрані смартфона.
- Навігація — прокладання маршруту для робота чи дрона з урахуванням перешкод.
- Маніпуляція — точне захоплення предметів роботизованою рукою на основі 3D-координат.
- Зворотний зв’язок — тактильні відчуття або звукові сигнали, які допомагають людині орієнтуватися (наприклад, для людей із вадами зору).
Низька затримка важлива для стабільного XR, але універсального порога 20 мс для всіх систем немає: окремо вимірюють затримку від руху до фотона, частоту кадрів, джиттер і затримку сенсорів. Частину обчислень виконують на пристрої, частину — на зовнішньому блоці або сервері, залежно від енергоспоживання, мережі й конфіденційності.
Spatial computing приклади: де технологія вже працює
Щоб краще зрозуміти значення просторових обчислень, розглянемо реальні сфери застосування. Багато з них належать до напряму робототехніки та deep tech, але є й повсякденні приклади.
Робототехніка й автономні системи
Для роботів spatial computing — це основа автономності. Без просторового розуміння вони не змогли б безпечно пересуватися чи виконувати завдання.
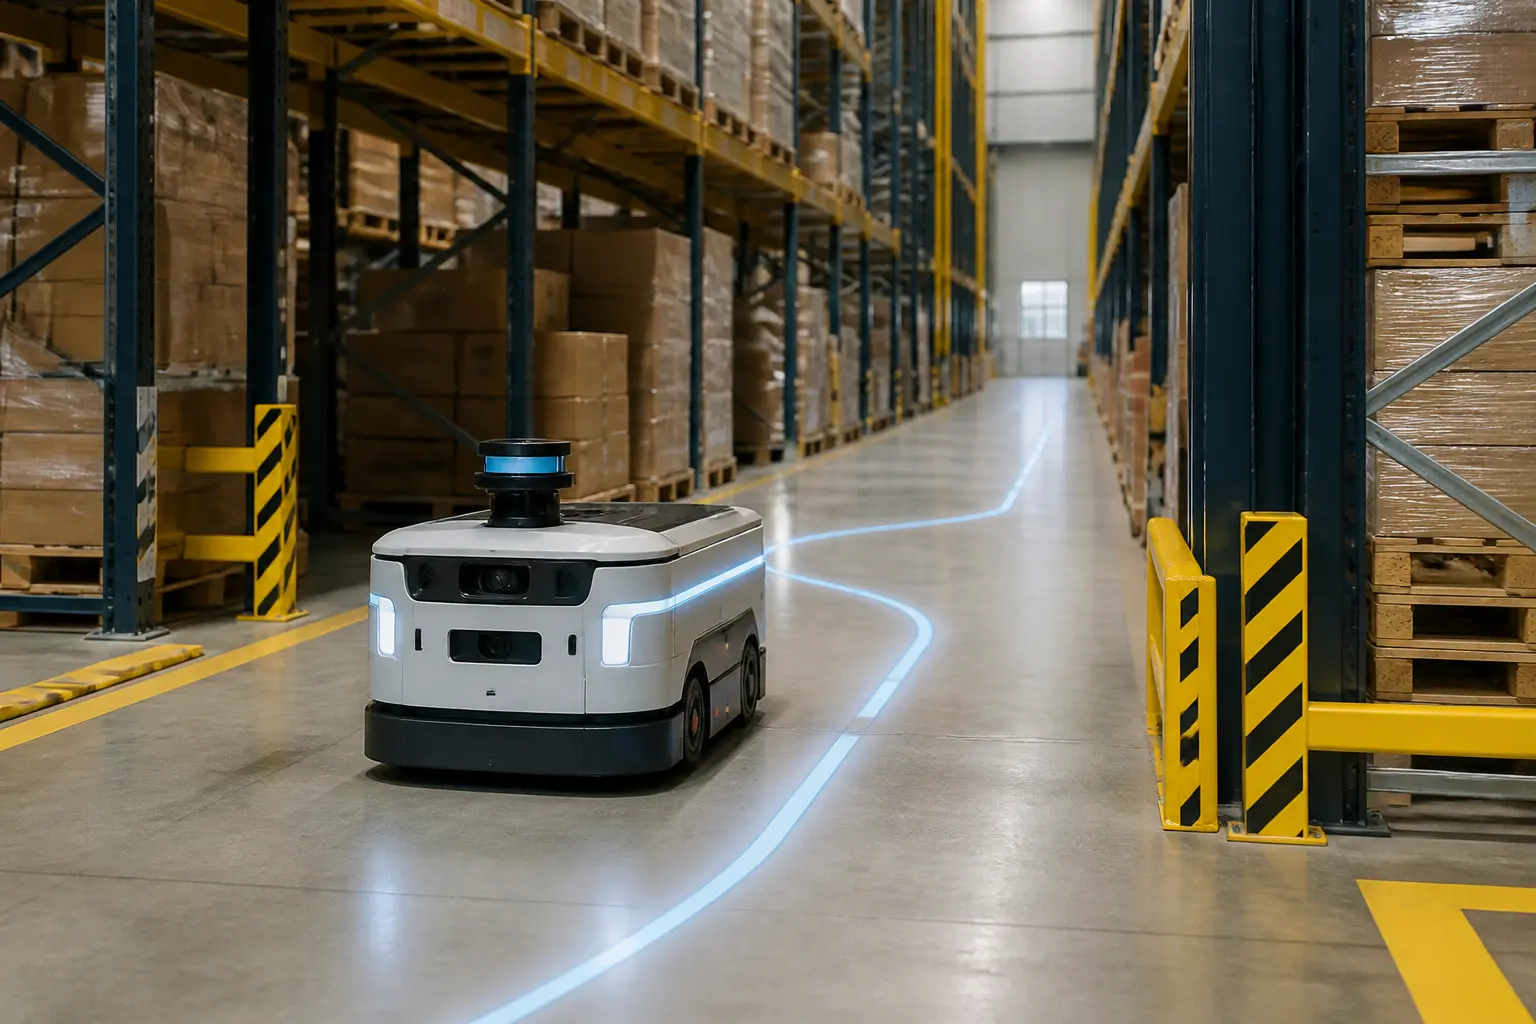
- Складські роботи використовують різні поєднання камер, лідара, одометрії, маркерів і карт. Системи Amazon Robotics не слід узагальнювати як такі, що всі навігують між людьми за допомогою лідара й камер: архітектури та дозволені зони роботи відрізняються.
- Автономні автомобілі — постійно будують 3D-карту дороги, розпізнають пішоходів, знаки й інші машини.
- Роботизована хірургія може поєднувати 3D-візуалізацію, відстеження інструментів і планування, але можливості залежать від конкретної системи; робот не обов’язково самостійно розпізнає органи або приймає рішення.
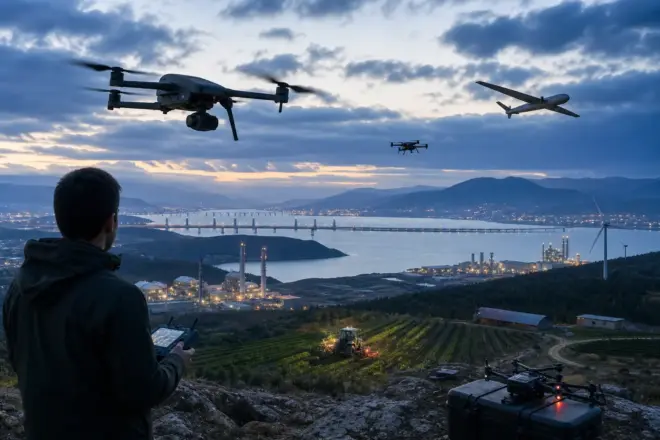
- Дрони — використовують spatial computing для утримання позиції, обльоту перешкод і навіть для шоу з синхронним рухом сотень апаратів.
Ступінь автономності різний: частина систем реагує на сенсори в межах заданих правил, інші потребують дистанційного оператора або працюють лише в контрольованій зоні. Просторова модель сама по собі не означає повної адаптивності.
Доповнена та змішана реальність
Apple Vision Pro, Meta Quest 3 та HoloLens 2 ілюструють різні підходи до XR: відеопрохід, змішану реальність і оптичне накладання. Їхні можливості розпізнавання поверхонь, рук та об’єктів різняться, а HoloLens 2 є старішою платформою з окремим циклом підтримки; список не слід читати як рейтинг актуальних пристроїв.
Віддалена допомога може передавати відео, просторові позначки й інструкції техніку. Чи зменшує вона помилки та час ремонту, потрібно вимірювати в конкретному процесі: результат залежить від зв’язку, підготовки, інтерфейсу та складності завдання.
Розумний простір і IoT
У «розумному» просторі датчики присутності, позиціювання й системи будівлі можуть автоматизувати освітлення, доступ або використання кімнат. Такі сценарії потребують згоди, мінімізації даних, правил зберігання й резервного ручного керування; автоматичне бронювання лише за фактом входу є прикладом, а не стандартною функцією.
Аналітика руху в магазині або на складі може допомагати плануванню, але точність і користь потрібно перевіряти експериментом. Відстеження людей створює правові та етичні вимоги, тож дані слід агрегувати, захищати й збирати лише з визначеною метою.
Зв’язок із quantum та іншими deep tech напрямами
Поточні spatial-системи працюють на класичних процесорах, GPU та спеціалізованих прискорювачах. Практичного квантового компонента в масових XR або робототехнічних пристроях немає, тому зв’язок із квантовими обчисленнями слід подавати як дослідницьку можливість, а не близький етап розвитку.
SLAM і зіставлення 3D-даних справді містять складні задачі оптимізації, але немає підстав стверджувати, що алгоритм Гровера безпосередньо прискорить пошук 3D-відповідностей або що квантовий відпал краще знайде глобальний мінімум картографування. Це окремі дослідницькі постановки з обмеженнями введення даних, шуму й доступного обладнання.
Квантові сенсори досліджують для високоточних вимірювань часу, інерції, гравітації та магнітних полів. Потенційні навігаційні застосування існують, але розміри, стабільність, калібрування й вартість поки відрізняють лабораторні або спеціалізовані системи від споживчих spatial-пристроїв.
Інші deep tech напрями, які підсилюють spatial computing:
- Нейроморфні обчислення досліджують для енергоефективної обробки подій із камер та інших сенсорів; перевага залежить від алгоритму й апаратури.
- Фотонні прискорювачі можуть виконувати окремі матричні операції, але не є універсально «ідеальними» для комп’ютерного зору й потребують електронної пам’яті, керування та перетворення сигналів.
- Граничні обчислення (edge computing) — дозволяють виконувати складний аналіз прямо на пристрої, зменшуючи затримку.
Таким чином, spatial computing не існує ізольовано: це екосистема, яка поглинає досягнення з різних галузей науки й техніки.
Виклики та обмеження технології
Попри значний прогрес, spatial computing стикається з низкою серйозних проблем, які важливо враховувати, оцінюючи його реальні можливості.
Обробка 3D-даних у реальному часі потребує енергії, пам’яті й теплового бюджету. Розробники розподіляють роботу між пристроєм, зовнішнім модулем і сервером; твердження, що більшість сучасних пристроїв покладається на хмару, не універсальне й залежить від класу продукту.
Освітлення, відбивні поверхні, пил, дощ і перекриття можуть погіршувати сенсори. У критичних системах мета полягає не в недосяжній «відсутності навіть рідкісних збоїв», а у визначенні допустимого ризику, резервуванні, безпечній відмові, тестуванні та сертифікації.
Конфіденційність. Пристрої постійно збирають дані про навколишній простір, включаючи обличчя людей, планування приміщень, приватні розмови (через мікрофони). Це створює серйозні ризики витоку інформації та потребує жорсткого регулювання.
Є відкриті стандарти для частини стека, зокрема OpenXR для взаємодії XR-застосунку з runtime, але вони не уніфікують усі формати карт, семантику й обмін даними. Фрагментація зберігається на рівні розширень, платформ і хмарних сервісів.
Динамічні сцени ускладнюють локалізацію та картографування, бо рухомі об’єкти порушують припущення статичної карти. Проте якість дуже різниться за пристроями й умовами; твердження, що «більшість систем працює погано в натовпі», потребує визначеного тесту.
Практичне значення для бізнесу та повсякденного життя
Spatial computing — не просто академічний інтерес. Він уже приносить конкретну користь, і розуміння його можливостей допомагає приймати обґрунтовані рішення про впровадження технологій.
Для бізнесу:
- Промисловість: віддалені інструкції, контроль зон і просторове планування можуть скоротити час або ризик лише після інтеграції в процес і вимірювання результату.
- Ритейл: віртуальна примірка й навігація можуть допомагати клієнту, але не гарантують менше повернень; потрібні дані про точність, використання та приватність.
- Будівництво й архітектура: зіставлення BIM-моделі зі скануванням майданчика може виявляти розбіжності, але точність залежить від реєстрації координат, актуальності моделі й процедури контролю.
Побутові приклади охоплюють навігацію, допоміжні застосунки, аналіз рухів та AR-ігри. Pokémon GO популяризував location-based AR, але значна частина його механіки спирається на геолокацію й камеру, а не на повну 3D-модель оточення.
Spatial computing може доповнювати роботу людини або автоматизувати окремі операції. Вплив на зайнятість, безпеку й навички залежить від сценарію, тому універсальна формула «не замінює людину» так само неточна, як і твердження про неминучу повну заміну.
Що далі: тренди та перспективи
Напрями розвитку можна оцінювати, але строки й масовість невизначені. Нижче — не прогнози з гарантією, а технічні вектори, за якими варто стежити:
- Мініатюризація: менші й енергоефективніші компоненти допомагають переносити функції в окуляри та носимі пристрої, але батарея, тепло й оптика залишаються обмеженнями.
- Обробка на пристрої: частину моделей виконують локально для меншої затримки й передачі даних, однак це не автоматично гарантує конфіденційність без належного дизайну й оновлень.
- Мережеві обчислення: 5G та наступні мережі можуть підтримувати віддалений рендеринг у придатному покритті, але «миттєвий відгук» обмежують радіомережа, маршрут до сервера, навантаження й джиттер.
- Цифрові близнюки: 3D-моделі міст і об’єктів можуть допомагати плануванню, якщо дані актуальні, сумісні та мають визначеного власника; оновлення в реальному часі не є типовою властивістю кожної моделі.
- Нейроінтерфейси: це окремий дослідницький напрям із медичними, етичними й технічними обмеженнями; його зв’язок із масовим spatial computing поки спекулятивний.
OpenXR стандартизує інтерфейс між XR-застосунком і runtime та підтримує спільні поняття поз, систем координат і введення. Розширення Spatial Entities додають роботу з площинами, маркерами й просторовими якорями, але кросплатформність залежить від реалізації та підтриманих розширень.
Spatial computing — збірна назва для систем, що пов’язують обчислення з координатами й геометрією середовища. Практичну цінність визначають точність, затримка, безпечність, приватність, сумісність і вимірюваний результат, а не сам ярлик технології.