Очки смешанной реальности могут закрепить виртуальный объект в комнате, а робот — построить маршрут по данным датчиков. Такие системы часто объединяют термином spatial computing, или пространственные вычисления. Это широкий класс технологий, а не одна функция или гарантированная автономность: возможности зависят от датчиков, моделей, карты, вычислений и требований безопасности.
- Spatial computing что это: простыми словами о главном
- Как работает spatial computing: основные этапы и технологии
- Восприятие: как компьютер видит мир
- Анализ: от данных к пониманию пространства
- Действие: взаимодействие с физическим миром
- Spatial computing примеры: где технология уже работает
- Робототехника и автономные системы
- Дополненная и смешанная реальность
- Умное пространство и IoT
- Связь с quantum и другими deep tech направлениями
- Вызовы и ограничения технологии
- Практическое значение для бизнеса и повседневной жизни
- Что дальше: тренды и перспективы
Spatial computing что это: простыми словами о главном
Spatial computing описывает системы, которые представляют положение, ориентацию и геометрию физической или виртуальной среды и связывают с ними цифровой контент или действия. Система не «понимает мир» в человеческом смысле: она оценивает координаты, поверхности, объекты и движение с определённой погрешностью.
Фактически, это мост между цифровым и физическим мирами. Компьютер получает данные с камер, датчиков глубины, лидаров, инерциальных измерительных блоков и строит трёхмерную карту окружающей среды. Затем он может накладывать на неё цифровую информацию — указатели, виртуальные объекты, подсказки — или управлять роботом в этом пространстве. Главное: система не просто отображает картинку, а понимает пространственные отношения.
Пространственные вычисления охватывают дополненную, смешанную и виртуальную реальность, робототехнику, навигацию и другие задачи. VR не всегда работает с видимым физическим окружением, но всё равно отслеживает позы и системы координат. Границы термина зависят от контекста, поэтому его лучше объяснять через конкретную функцию.
Иногда этот термин путают с «пространственными вычислениями» в математическом смысле, но здесь речь идёт именно о взаимодействии с физическим пространством. Ключевое отличие: компьютер становится участником реального мира, а не только инструментом для работы с абстракциями.
Как работает spatial computing: основные этапы и технологии
Чтобы понять, как компьютер работает с пространством, рассмотрим три ключевых этапа: восприятие, анализ и действие. Каждый из них опирается на конкретные технологии, многие из которых относятся к категории deep tech — глубоких наукоёмких разработок.
Восприятие: как компьютер видит мир
Первый шаг — собрать данные об окружающей среде. Для этого используются:
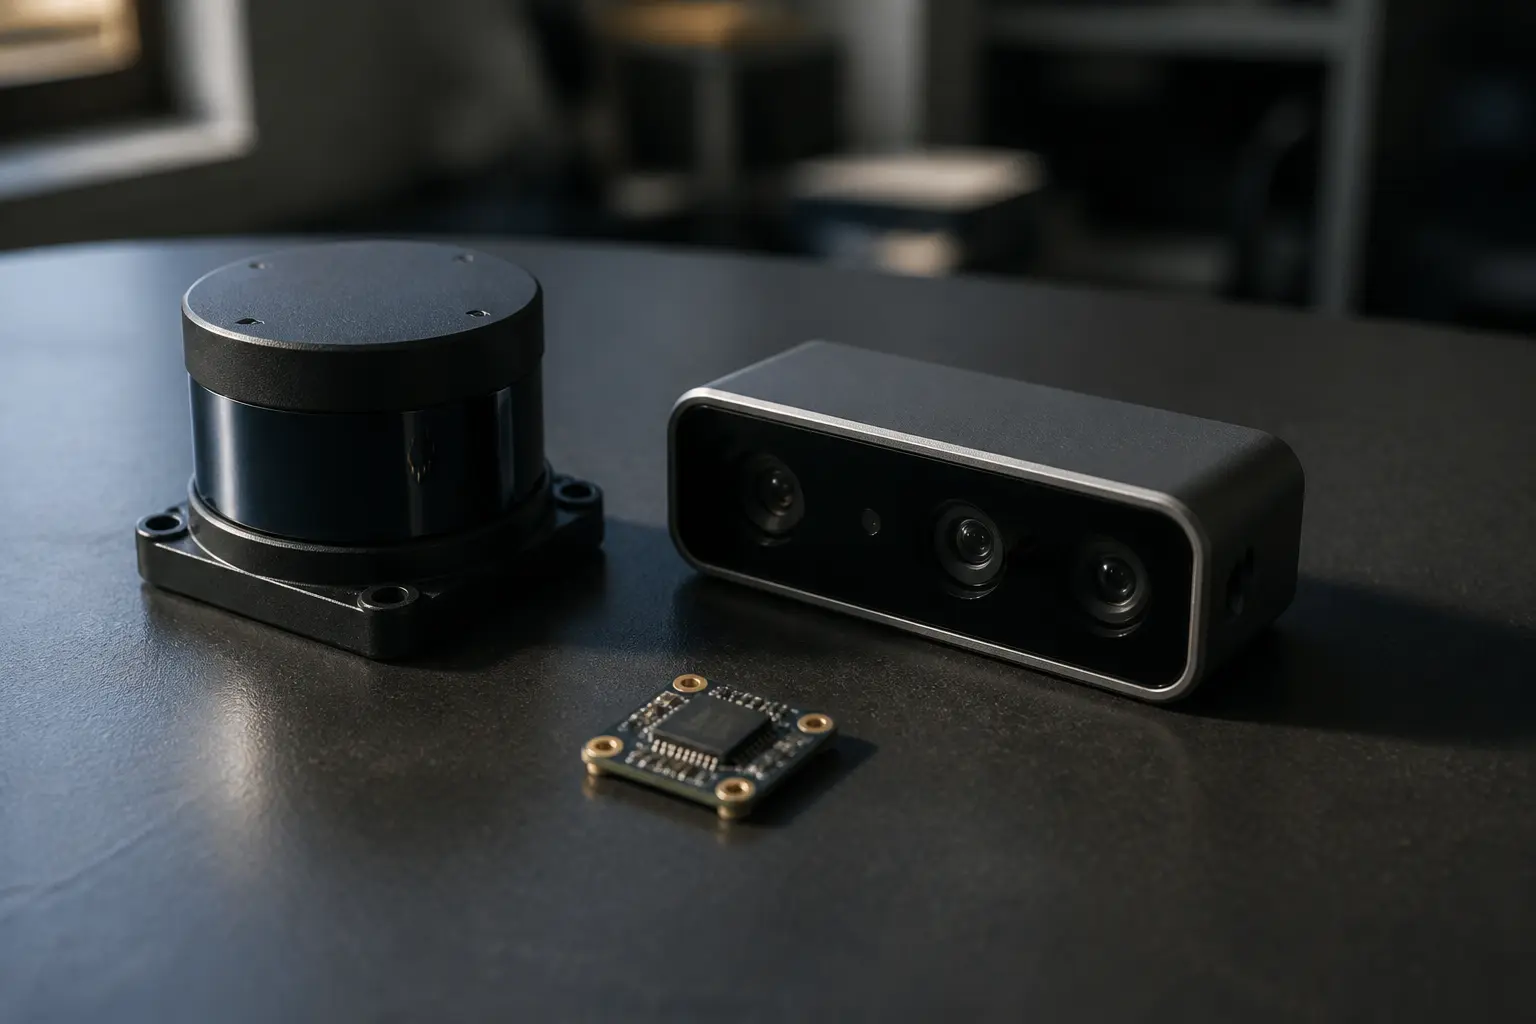
- Камеры — обычные RGB-камеры захватывают изображение, а стереокамеры позволяют оценивать глубину по смещению.
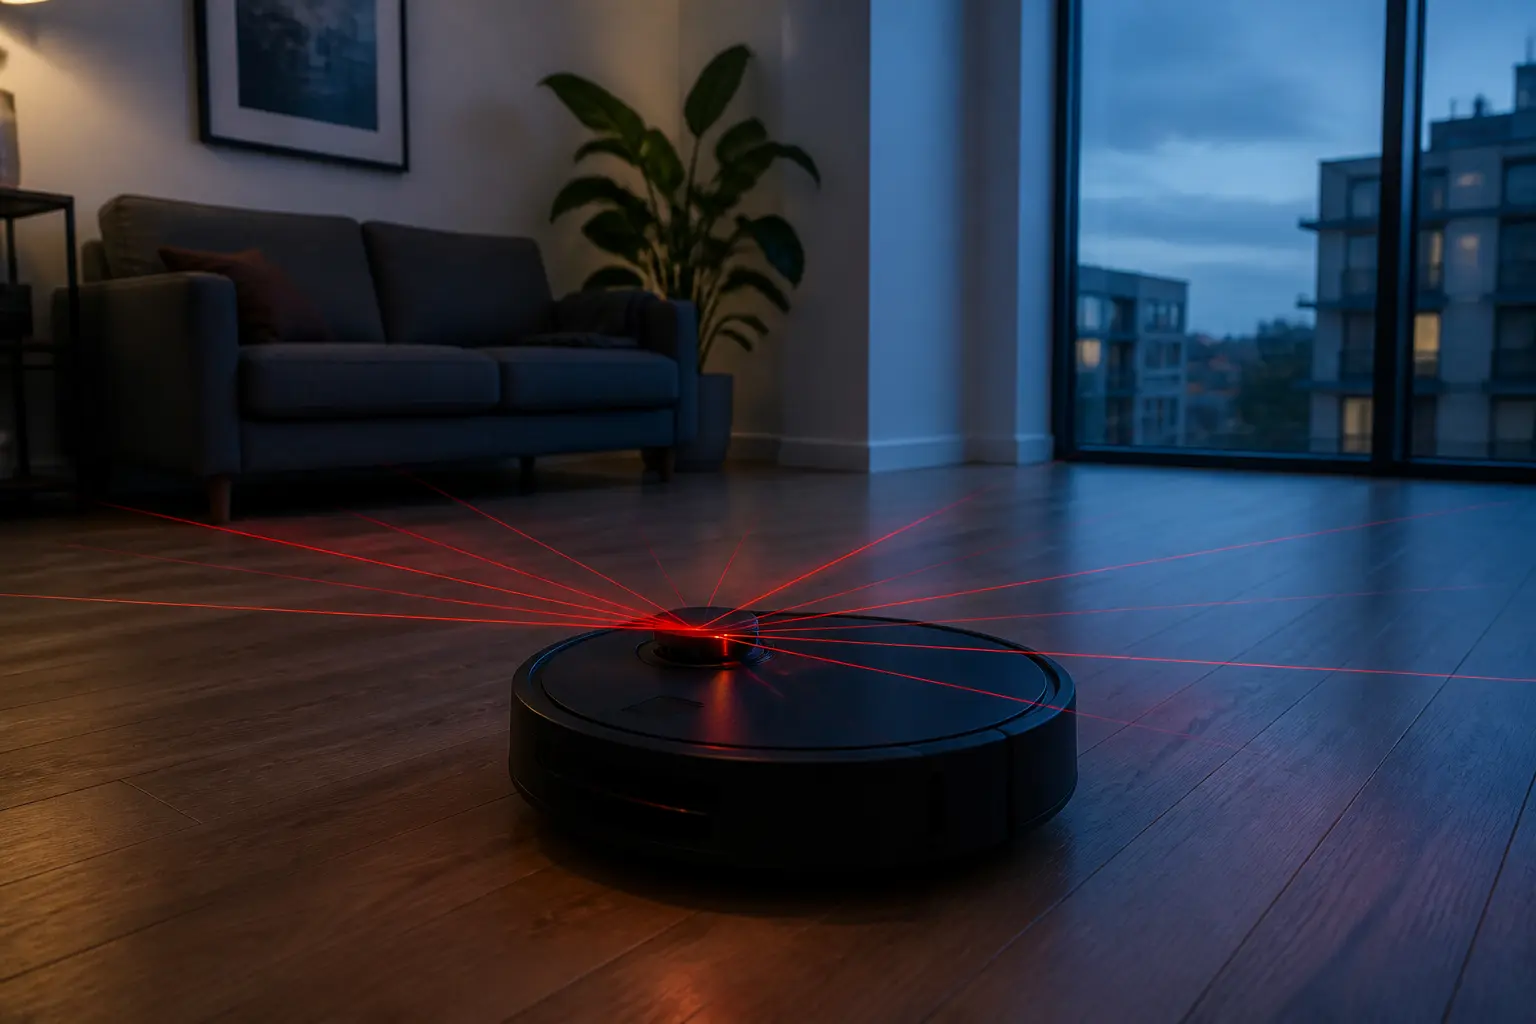
- Лидары — излучают лазерные импульсы и измеряют время их возвращения, создавая точное облако точек. Широко применяются в автономных автомобилях.
- Инфракрасные датчики и структурированный свет — отдельные системы оценивают глубину по проекции шаблона или времени прохождения сигнала. Face ID использует инфракрасную камеру и проектор точек для геометрии лица, но это не универсальная схема всех depth-сенсоров.
- Инерциальные измерительные блоки (IMU) — сочетают акселерометр и гироскоп для отслеживания движения и ориентации устройства.
- Ультразвуковые и радарные датчики — помогают определять расстояние в сложных условиях, например, в тумане.
Датчики часто комбинируют, поскольку у них разные зоны работы и типы погрешностей. Конкретный робот-пылесос может использовать лидар, камеру, инфракрасные или контактные датчики; не все модели имеют одинаковый набор и не каждая камера распознаёт предметы.
Анализ: от данных к пониманию пространства
Собранные данные — это лишь набор пикселей или точек. Чтобы получить смысл, нужен мощный аналитический слой. Здесь в игру вступают алгоритмы компьютерного зрения, машинное обучение и специализированные методы, такие как SLAM (одновременная локализация и картографирование).
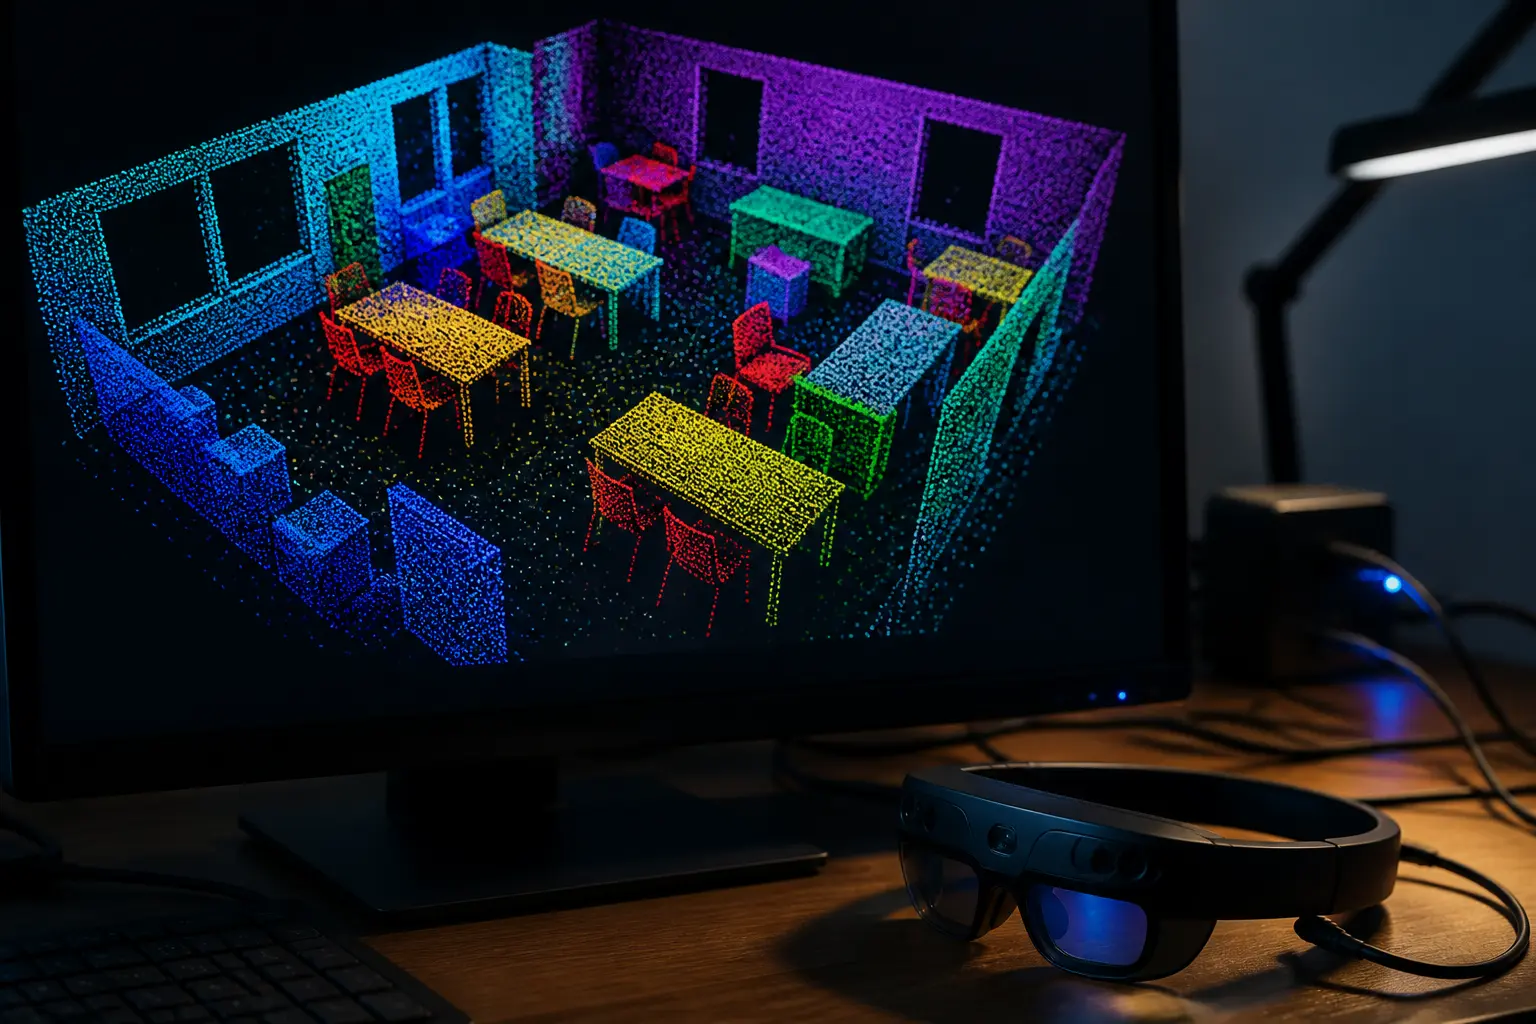
SLAM — одна из основ spatial computing. Представьте, что устройство попадает в незнакомую комнату. Оно должно одновременно строить её карту и определять своё место на этой карте. Это сложная математическая задача, которая решается с помощью фильтров Калмана, графовых оптимизаций или нейросетей. Благодаря SLAM очки дополненной реальности могут стабильно размещать виртуальный объект на столе, даже когда вы двигаетесь.
Семантическая сегментация и распознавание могут обозначать классы объектов или поверхностей, но результат является оценкой с погрешностью. В приложениях, связанных с безопасностью, модель нельзя класть в основу решения без проверки, резервных каналов, ограничений рабочей области и анализа отказов.
Действие: взаимодействие с физическим миром
Последний этап — использование полученной пространственной модели для конкретных действий. Это может быть:
- Визуализация — наложение цифрового слоя на реальный мир в очках или на экране смартфона.
- Навигация — прокладывание маршрута для робота или дрона с учётом препятствий.
- Манипуляция — точный захват предметов роботизированной рукой на основе 3D-координат.
- Обратная связь — тактильные ощущения или звуковые сигналы, помогающие человеку ориентироваться (например, для людей с нарушениями зрения).
Низкая задержка важна для стабильного XR, но универсального порога 20 мс для всех систем нет: отдельно измеряют задержку от движения до фотона, частоту кадров, джиттер и задержку датчиков. Часть вычислений выполняют на устройстве, часть — на внешнем блоке или сервере, в зависимости от энергопотребления, сети и конфиденциальности.
Spatial computing примеры: где технология уже работает
Чтобы лучше понять значение пространственных вычислений, рассмотрим реальные сферы применения. Многие из них относятся к направлению робототехники и deep tech, но есть и повседневные примеры.
Робототехника и автономные системы
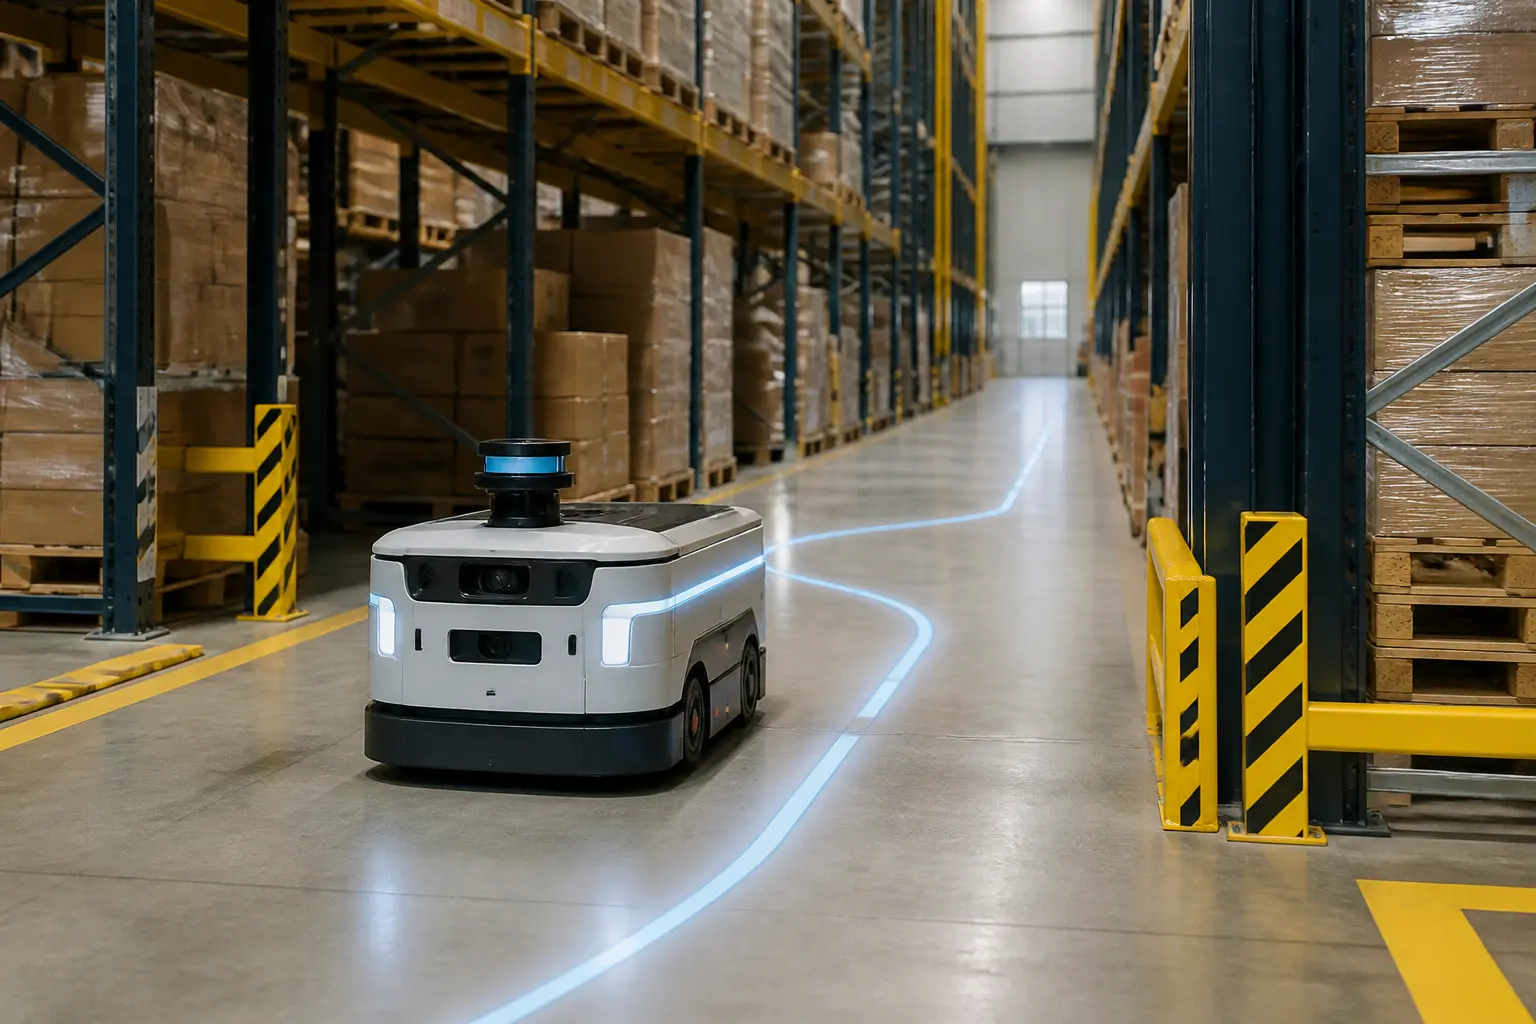
Для роботов spatial computing — это основа автономности. Без пространственного понимания они не смогли бы безопасно передвигаться или выполнять задачи.
- Складские роботы используют разные сочетания камер, лидара, одометрии, маркеров и карт. Системы Amazon Robotics не следует обобщать как такие, что все перемещаются среди людей с помощью лидара и камер: архитектуры и разрешённые зоны работы различаются.
- Автономные автомобили — постоянно строят 3D-карту дороги, распознают пешеходов, знаки и другие машины.
- Роботизированная хирургия может сочетать 3D-визуализацию, отслеживание инструментов и планирование, но возможности зависят от конкретной системы; робот не обязательно самостоятельно распознаёт органы или принимает решения.
- Дроны — используют spatial computing для удержания позиции, облёта препятствий и даже для шоу с синхронным движением сотен аппаратов.
Степень автономности различается: часть систем реагирует на датчики в рамках заданных правил, другие требуют дистанционного оператора или работают только в контролируемой зоне. Пространственная модель сама по себе не означает полной адаптивности.
Дополненная и смешанная реальность
Apple Vision Pro, Meta Quest 3 и HoloLens 2 иллюстрируют разные подходы к XR: видеопроход, смешанную реальность и оптическое наложение. Их возможности распознавания поверхностей, рук и объектов различаются, а HoloLens 2 является более старой платформой с отдельным циклом поддержки; список не следует читать как рейтинг актуальных устройств.
Удалённая помощь может передавать видео, пространственные метки и инструкции технику. Снижает ли она ошибки и время ремонта, нужно измерять в конкретном процессе: результат зависит от связи, подготовки, интерфейса и сложности задачи.
Умное пространство и IoT
В «умном» пространстве датчики присутствия, позиционирования и системы здания могут автоматизировать освещение, доступ или использование комнат. Такие сценарии требуют согласия, минимизации данных, правил хранения и резервного ручного управления; автоматическое бронирование только по факту входа является примером, а не стандартной функцией.
Аналитика движения в магазине или на складе может помогать планированию, но точность и пользу нужно проверять экспериментом. Отслеживание людей создаёт правовые и этические требования, поэтому данные следует агрегировать, защищать и собирать только с определённой целью.
Связь с quantum и другими deep tech направлениями
Современные spatial-системы работают на классических процессорах, GPU и специализированных ускорителях. Практического квантового компонента в массовых XR- или робототехнических устройствах нет, поэтому связь с квантовыми вычислениями следует подавать как исследовательскую возможность, а не близкий этап развития.
SLAM и сопоставление 3D-данных действительно содержат сложные задачи оптимизации, но нет оснований утверждать, что алгоритм Гровера непосредственно ускорит поиск 3D-соответствий или что квантовый отжиг лучше найдёт глобальный минимум картографирования. Это отдельные исследовательские постановки с ограничениями ввода данных, шума и доступного оборудования.
Квантовые датчики исследуют для высокоточных измерений времени, инерции, гравитации и магнитных полей. Потенциальные навигационные применения существуют, но размеры, стабильность, калибровка и стоимость пока отличают лабораторные или специализированные системы от потребительских spatial-устройств.
Другие deep tech направления, усиливающие spatial computing:
- Нейроморфные вычисления исследуют для энергоэффективной обработки событий с камер и других датчиков; преимущество зависит от алгоритма и аппаратуры.
- Фотонные ускорители могут выполнять отдельные матричные операции, но не являются универсально «идеальными» для компьютерного зрения и требуют электронной памяти, управления и преобразования сигналов.
- Граничные вычисления (edge computing) — позволяют выполнять сложный анализ прямо на устройстве, уменьшая задержку.
Таким образом, spatial computing не существует изолированно: это экосистема, поглощающая достижения из разных областей науки и техники.
Вызовы и ограничения технологии
Несмотря на значительный прогресс, spatial computing сталкивается с рядом серьёзных проблем, которые важно учитывать, оценивая его реальные возможности.
Обработка 3D-данных в реальном времени требует энергии, памяти и теплового бюджета. Разработчики распределяют работу между устройством, внешним модулем и сервером; утверждение, что большинство современных устройств полагается на облако, не универсально и зависит от класса продукта.
Освещение, отражающие поверхности, пыль, дождь и перекрытия могут ухудшать работу датчиков. В критических системах цель состоит не в недостижимом «отсутствии даже редких сбоев», а в определении допустимого риска, резервировании, безопасном отказе, тестировании и сертификации.
Конфиденциальность. Устройства постоянно собирают данные об окружающем пространстве, включая лица людей, планировку помещений, частные разговоры (через микрофоны). Это создаёт серьёзные риски утечки информации и требует жёсткого регулирования.
Есть открытые стандарты для части стека, включая OpenXR для взаимодействия XR-приложения с runtime, но они не унифицируют все форматы карт, семантику и обмен данными. Фрагментация сохраняется на уровне расширений, платформ и облачных сервисов.
Динамические сцены усложняют локализацию и картографирование, поскольку движущиеся объекты нарушают предположение статической карты. Однако качество сильно различается по устройствам и условиям; утверждение, что «большинство систем плохо работает в толпе», требует определённого теста.
Практическое значение для бизнеса и повседневной жизни
Spatial computing — не просто академический интерес. Он уже приносит конкретную пользу, и понимание его возможностей помогает принимать обоснованные решения о внедрении технологий.
Для бизнеса:
- Промышленность: удалённые инструкции, контроль зон и пространственное планирование могут сократить время или риск только после интеграции в процесс и измерения результата.
- Ритейл: виртуальная примерка и навигация могут помогать клиенту, но не гарантируют меньше возвратов; нужны данные о точности, использовании и приватности.
- Строительство и архитектура: сопоставление BIM-модели со сканированием площадки может выявлять расхождения, но точность зависит от регистрации координат, актуальности модели и процедуры контроля.
Бытовые примеры охватывают навигацию, вспомогательные приложения, анализ движений и AR-игры. Pokémon GO популяризировал location-based AR, но значительная часть его механики опирается на геолокацию и камеру, а не на полную 3D-модель окружения.
Spatial computing может дополнять работу человека или автоматизировать отдельные операции. Влияние на занятость, безопасность и навыки зависит от сценария, поэтому универсальная формула «не заменяет человека» так же неточна, как утверждение о неизбежной полной замене.
Что дальше: тренды и перспективы
Направления развития можно оценивать, но сроки и массовость неопределённы. Ниже приведены не гарантированные прогнозы, а технические векторы, за которыми стоит следить:
- Миниатюризация: более компактные и энергоэффективные компоненты помогают переносить функции в очки и носимые устройства, но батарея, тепло и оптика остаются ограничениями.
- Обработка на устройстве: часть моделей выполняют локально для меньшей задержки и передачи данных, однако это не гарантирует конфиденциальность без надлежащего дизайна и обновлений.
- Сетевые вычисления: 5G и следующие сети могут поддерживать удалённый рендеринг при подходящем покрытии, но «мгновенный отклик» ограничивают радиосеть, маршрут до сервера, нагрузка и джиттер.
- Цифровые двойники: 3D-модели городов и объектов могут помогать планированию, если данные актуальны, совместимы и имеют определённого владельца; обновление в реальном времени не является типичным свойством каждой модели.
- Нейроинтерфейсы: это отдельное исследовательское направление с медицинскими, этическими и техническими ограничениями; его связь с массовым spatial computing пока спекулятивна.
OpenXR стандартизирует интерфейс между XR-приложением и runtime и поддерживает общие понятия поз, систем координат и ввода. Расширения Spatial Entities добавляют работу с плоскостями, маркерами и пространственными якорями, но кроссплатформенность зависит от реализации и поддерживаемых расширений.
Spatial computing — собирательное название для систем, связывающих вычисления с координатами и геометрией среды. Практическую ценность определяют точность, задержка, безопасность, приватность, совместимость и измеримый результат, а не сам ярлык технологии.