Английское слово drone употребляют для разных беспилотных систем: воздушных, наземных, надводных и подводных. В этой статье речь идёт преимущественно о беспилотных летательных аппаратах (БПЛА), которые применяют в съёмке, картографировании, инспекциях, сельском хозяйстве, безопасности и обороне.
Чтобы понять drones что это такое на практике, достаточно представить любой аппарат, который движется без пилота на борту. Им управляют дистанционно или он выполняет полёт по заранее заданной программе. Именно сочетание автономности, сенсоров и возможности нести полезную нагрузку делает дроны инструментом, а не просто игрушкой.
- Что такое drones: определение и ключевые компоненты
- Как работает дрон: от сигнала до автономного полёта
- Основные типы беспилотников и их назначение
- Как беспилотники стали промышленной технологией
- Оборонная роль drones: от разведки до ударных систем
- Технологии и инновации: что делает дроны умными
- Практические ограничения и типичные ошибки
- Как выбрать дрон для конкретных задач
- Безопасность полётов: что нужно знать перед запуском
Что такое drones: определение и ключевые компоненты
Простыми словами, БПЛА — это летательный аппарат без пилота на борту. Им может управлять дистанционный пилот, автоматика или сочетание обоих режимов. Английское UAV означает сам аппарат, а UAS — более широкую систему, включающую наземную станцию, канал связи и другие компоненты.
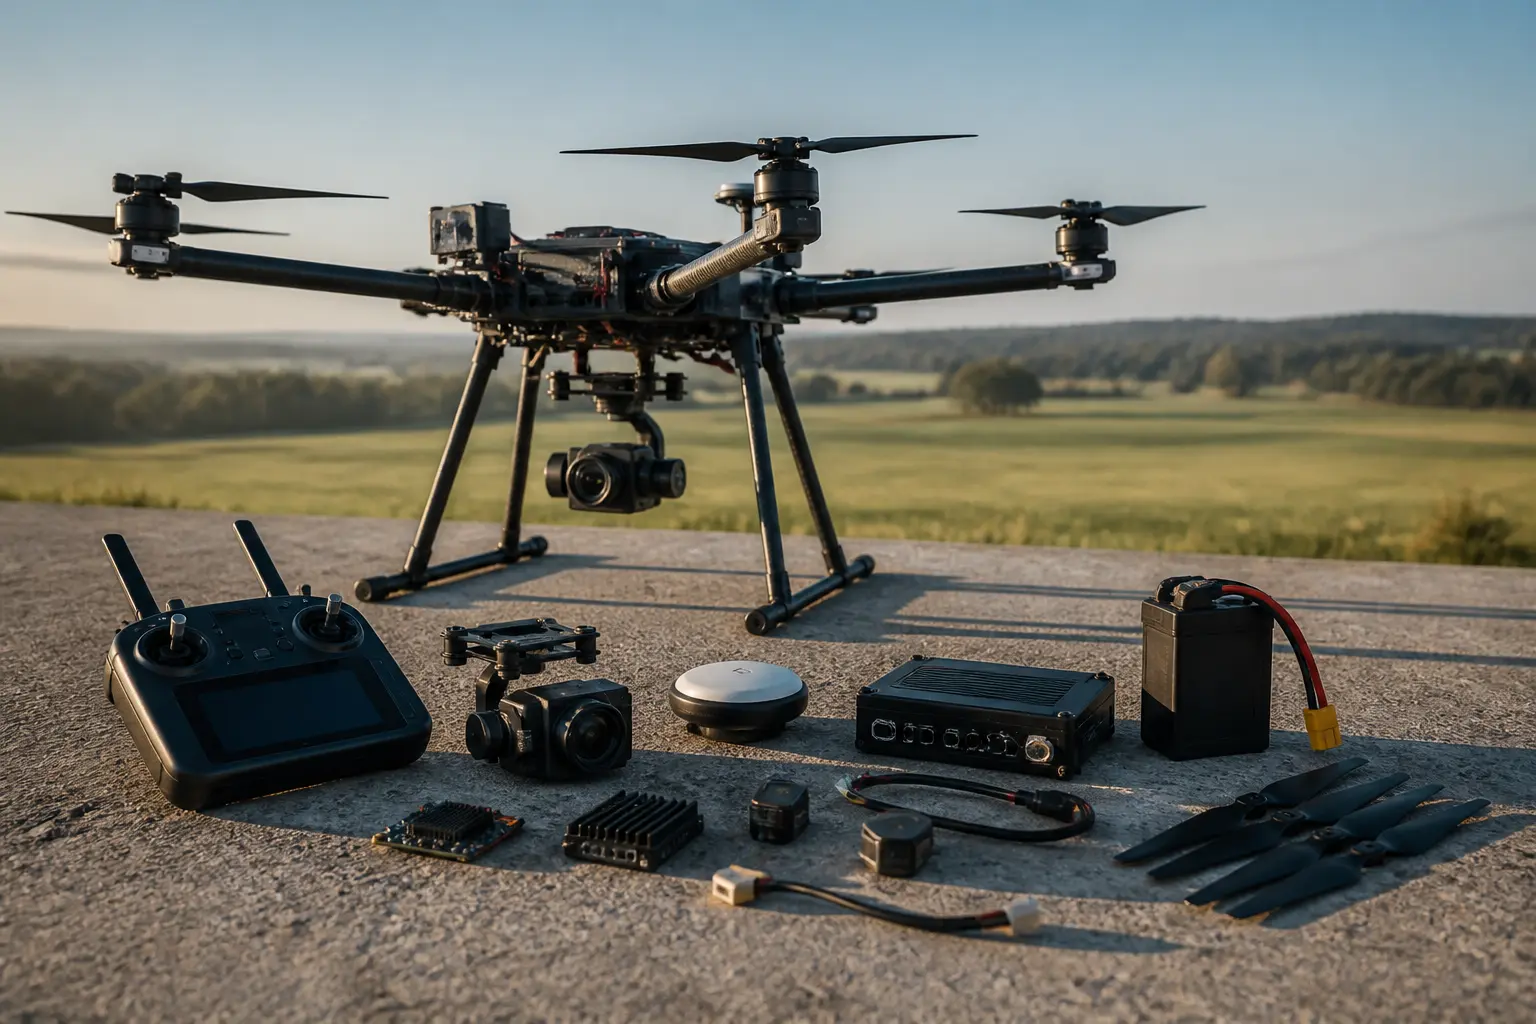
Конструкция зависит от класса и задачи, но большинство БПЛА содержит планер или раму, силовую установку, полётный контроллер, источник питания, средства навигации и связи. Состав сенсоров, канал управления и полезная нагрузка могут существенно различаться.
- Планер или рама — физическая основа, определяющая аэродинамику, вес и прочность. Для мультироторов это обычно лёгкая композитная рама, для самолётного типа — фюзеляж с крылом.
- Силовая установка — двигатели (электрические бесколлекторные или двигатели внутреннего сгорания), пропеллеры, регуляторы скорости и аккумуляторная батарея. Именно от них зависит время полёта и максимальная полезная нагрузка.
- Полётный контроллер — «мозг» дрона, микрокомпьютер с набором датчиков (акселерометр, гироскоп, барометр, магнитометр), который стабилизирует аппарат, обрабатывает команды и удерживает позицию.
- Приёмник и передатчик — обеспечивают связь с пультом управления или наземной станцией. В FPV-дронах добавляется видеопередатчик для трансляции изображения в реальном времени.
- Полезная нагрузка — то, ради чего дрон поднимают в воздух: камера, тепловизор, мультиспектральный сенсор, распылитель, груз или даже ретранслятор сигнала.
Именно модульность и возможность быстро менять полезную нагрузку сделали drones универсальной платформой для десятков отраслей.
Как работает дрон: от сигнала до автономного полёта
Базовый принцип работы большинства drones простыми словами выглядит так: пилот подаёт команду с пульта — приёмник на дроне передаёт её полётному контроллеру — контроллер изменяет обороты двигателей, и аппарат выполняет манёвр. Но современные системы давно вышли за пределы простого радиоуправления.
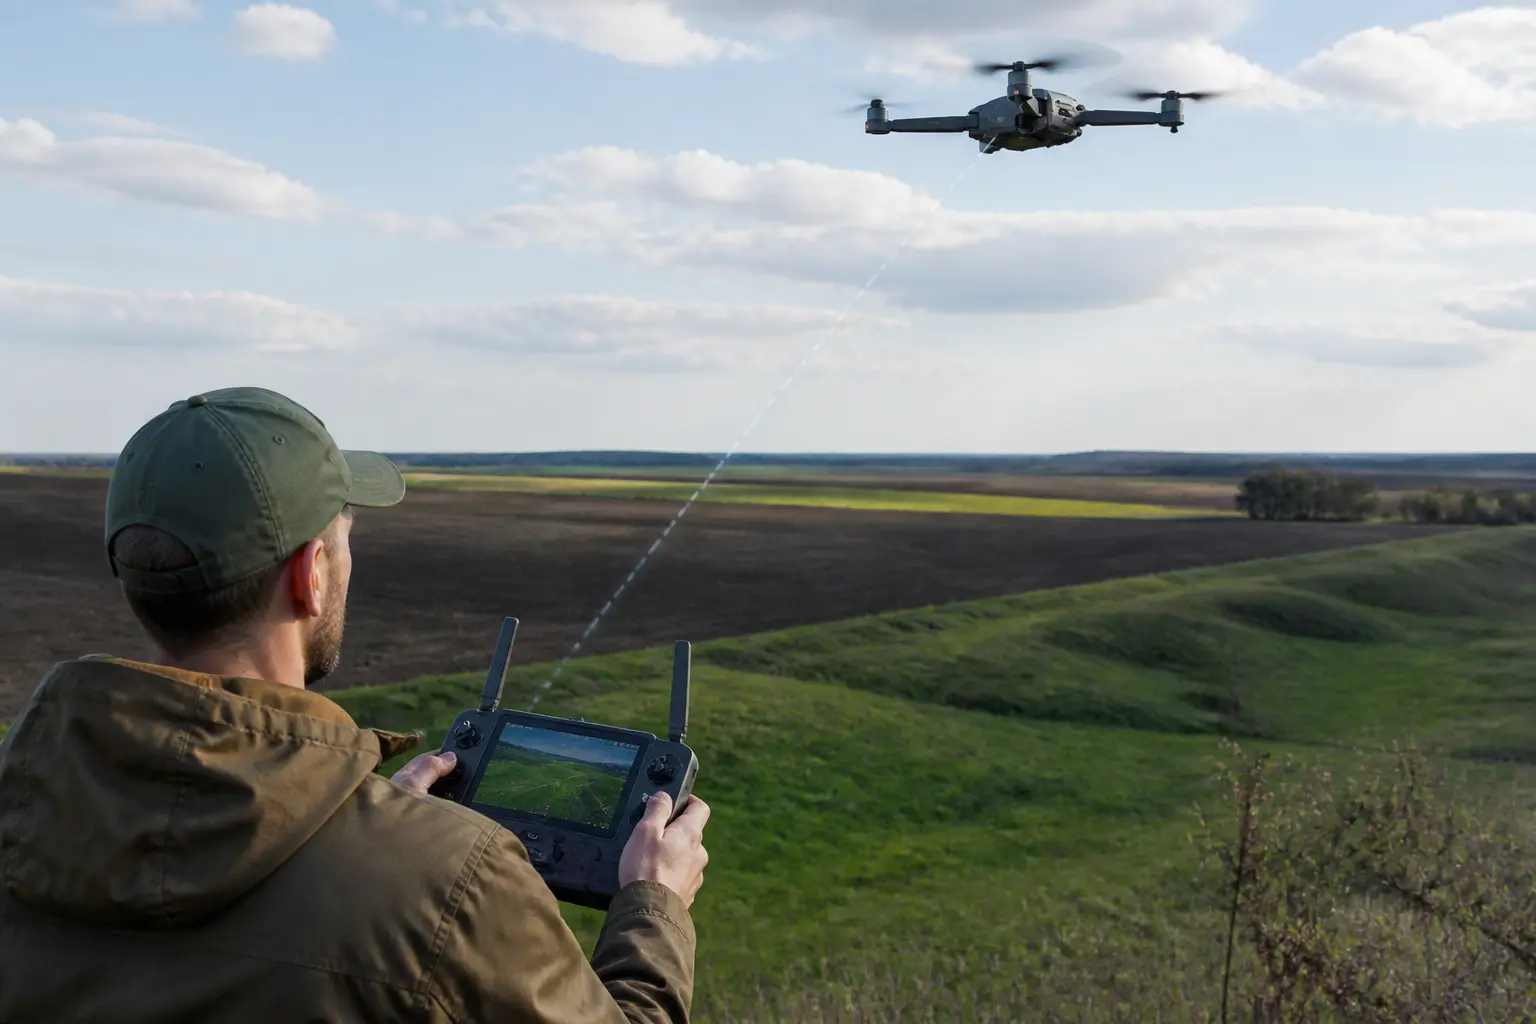
Часть гражданских моделей поддерживает спутниковое позиционирование, автоматический возврат, полёты по маршрутным точкам или датчики препятствий. Наличие и пределы этих функций нужно проверять для конкретной модели: автоматика не гарантирует обход всех препятствий и не отменяет ответственность оператора.
- GPS-удержание позиции — дрон зависает в точке даже при ветре, корректируя координаты по спутниковому сигналу.
- Системы обхода препятствий — стереокамеры, ультразвуковые или лидарные сенсоры сканируют пространство и автоматически изменяют траекторию.
- Автоматические сценарии полёта — возврат домой при потере сигнала, автоматическая посадка, полёт по точкам маршрута.
В промышленных системах изображения могут анализировать алгоритмы компьютерного зрения, а аграрные платформы — собирать мультиспектральные данные или вносить материалы по карте-заданию. Точность и уровень автономности зависят от сенсоров, программного обеспечения, калибровки и условий миссии.
Основные типы беспилотников и их назначение
Классифицировать drones можно по разным признакам: по типу конструкции, по способу управления, по назначению. Самое понятное деление — по аэродинамической схеме, поскольку она непосредственно влияет на лётные характеристики.
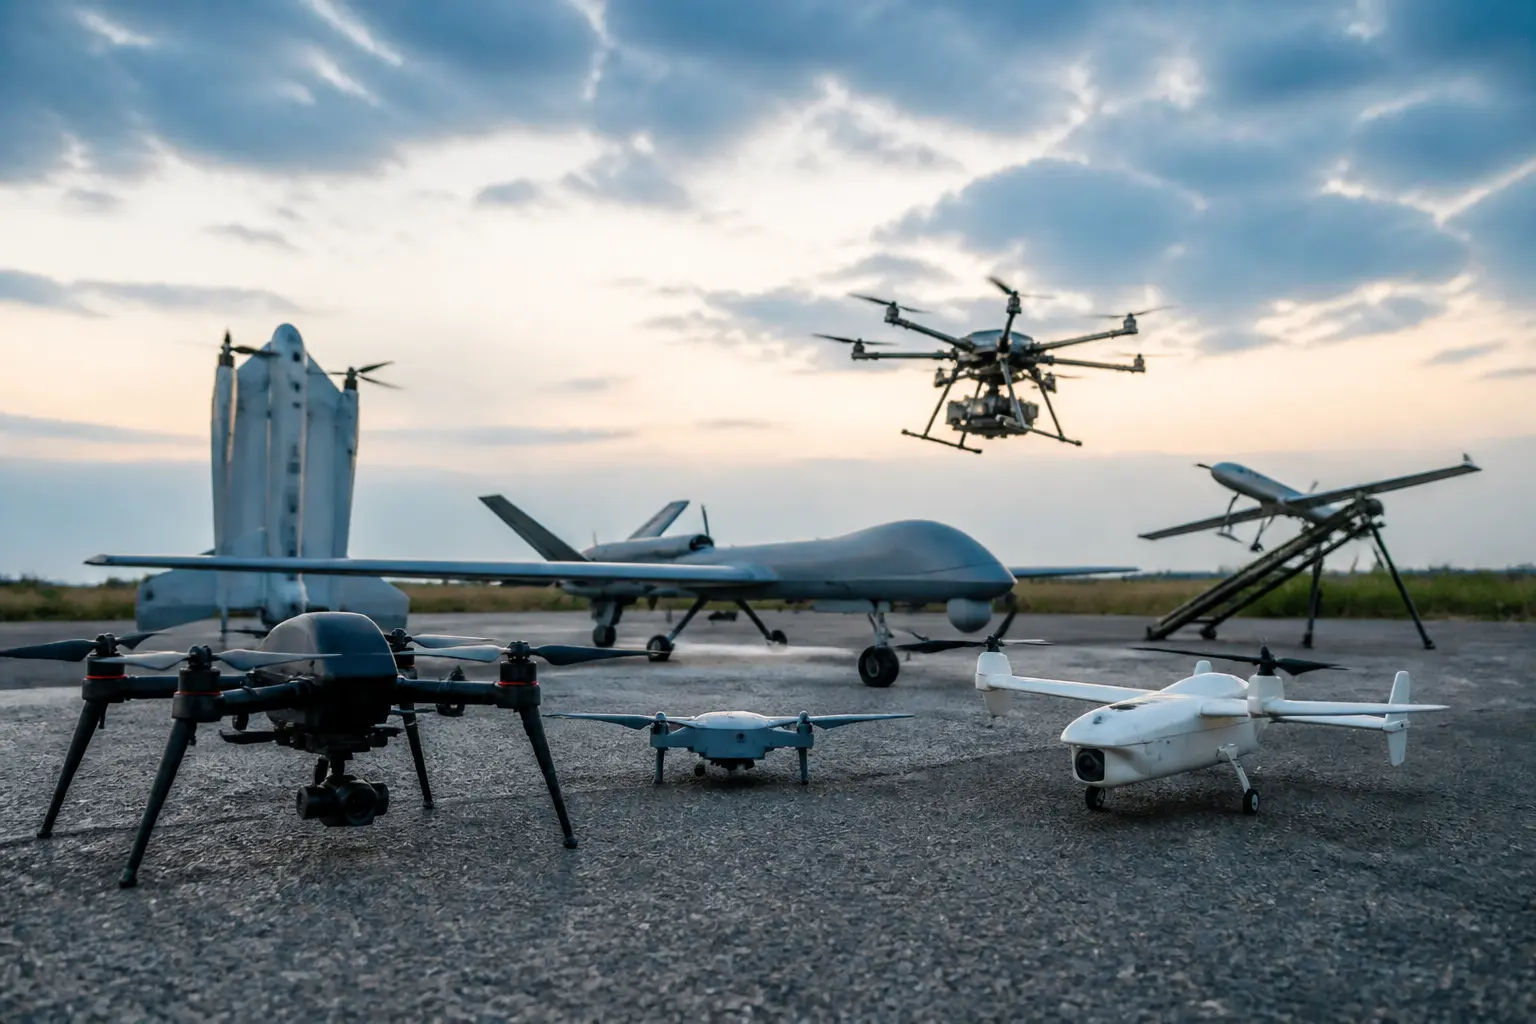
| Тип | Как выглядит | Ключевые особенности | Типичное применение |
|---|---|---|---|
| Мультиротор (квадрокоптер, гексакоптер) | Несколько пропеллеров в одной плоскости | Вертикальный взлёт, зависание, манёвренность | Аэросъёмка, инспекция, доставка на короткие дистанции |
| Самолёт с фиксированным крылом | Классическая самолётная схема | Высокая скорость, большая дальность и продолжительность полёта | Картографирование, мониторинг линий электропередач, сельское хозяйство |
| Гибрид VTOL | Комбинация мультиротора и крыла | Вертикальный взлёт и посадка, эффективный горизонтальный полёт | Логистика, военная разведка, спасательные операции |
| FPV-дрон | Компактный мультиротор с видеоканалом | Управление от первого лица, высокая скорость и манёвренность | Гонки, свободный полёт, тактическая разведка |
Промышленными обычно называют БПЛА, спроектированные для регулярных рабочих миссий. Они могут иметь сменную полезную нагрузку, защиту от пыли и влаги, резервирование или интеграцию с корпоративными системами, но эти характеристики не обязательны для каждой модели.
Как беспилотники стали промышленной технологией
Для бизнеса дрон часто является платформой сбора данных или доставки полезной нагрузки. Экономический эффект нужно рассчитывать для конкретного процесса: учитывать оборудование, обучение, страхование, разрешения, обработку данных, простои и требуемую точность. Окупаемость за несколько полётов не является универсальным правилом.
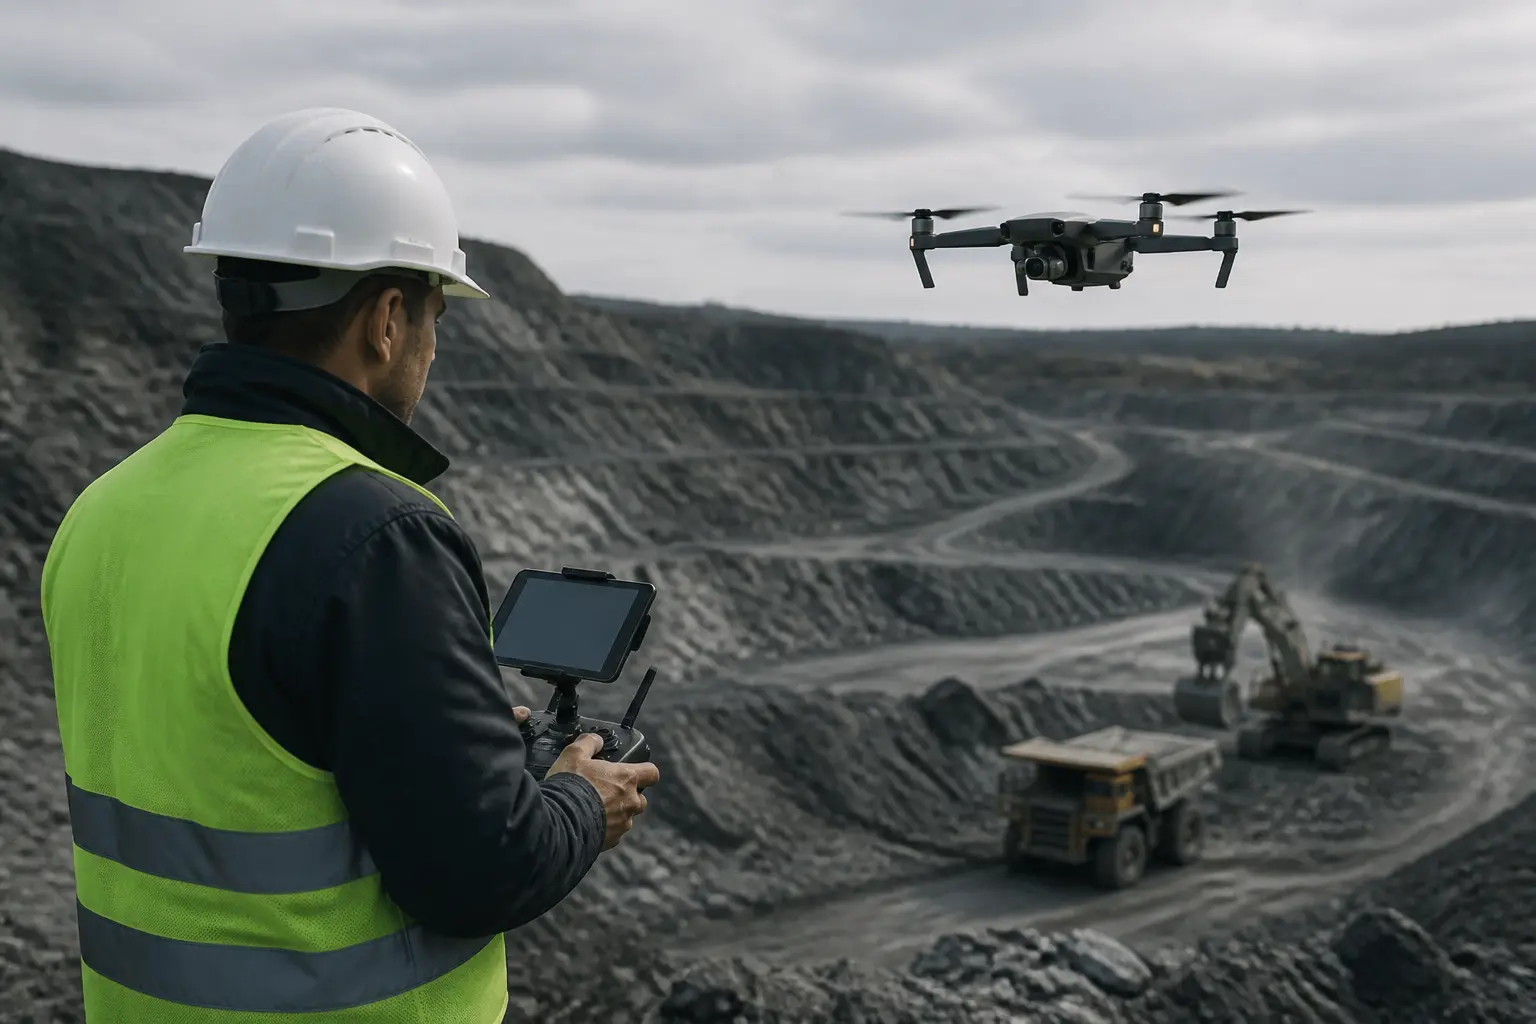
Несколько промышленных примеров:
- Геодезия и строительство. Дрон с фотокамерой за один вылет создаёт ортофотоплан участка и облако точек, которое раньше неделями снимали геодезисты. Это ускоряет проектирование, контроль объёмов земляных работ и мониторинг строительства.
- Энергетика. Инспекция опор ЛЭП, ветровых турбин или солнечных панелей тепловизором выявляет дефекты без отключения оборудования и риска для персонала.
- Сельское хозяйство. Мультиспектральные данные помогают оценивать неоднородность посевов, а дроны-опрыскиватели могут работать по карте-заданию. Реальная экономия препаратов зависит от культуры, технологии внесения, точности карты, погоды и исходного сценария; универсального показателя 90% нет.
- Логистика. Доставка медикаментов в труднодоступные районы или срочных грузов между больницами — уже работающий сценарий в Руанде, Гане и некоторых регионах США.
Распространению БПЛА способствовали более доступные инерциальные датчики, спутниковые приёмники, камеры, аккумуляторы и вычислительные модули. Открытые проекты ArduPilot и PX4 облегчают создание специализированных систем, но стоимость и надёжность готового комплекса зависят от всей аппаратной и программной архитектуры.
Оборонная роль drones: от разведки до ударных систем
Оборонные БПЛА классифицируют по массе, дальности, способу запуска, назначению и уровню автономности. К ним относятся разведывательные платформы, ударные БПЛА и барражирующие боеприпасы, но конкретные границы классов различаются между государствами и стандартами.
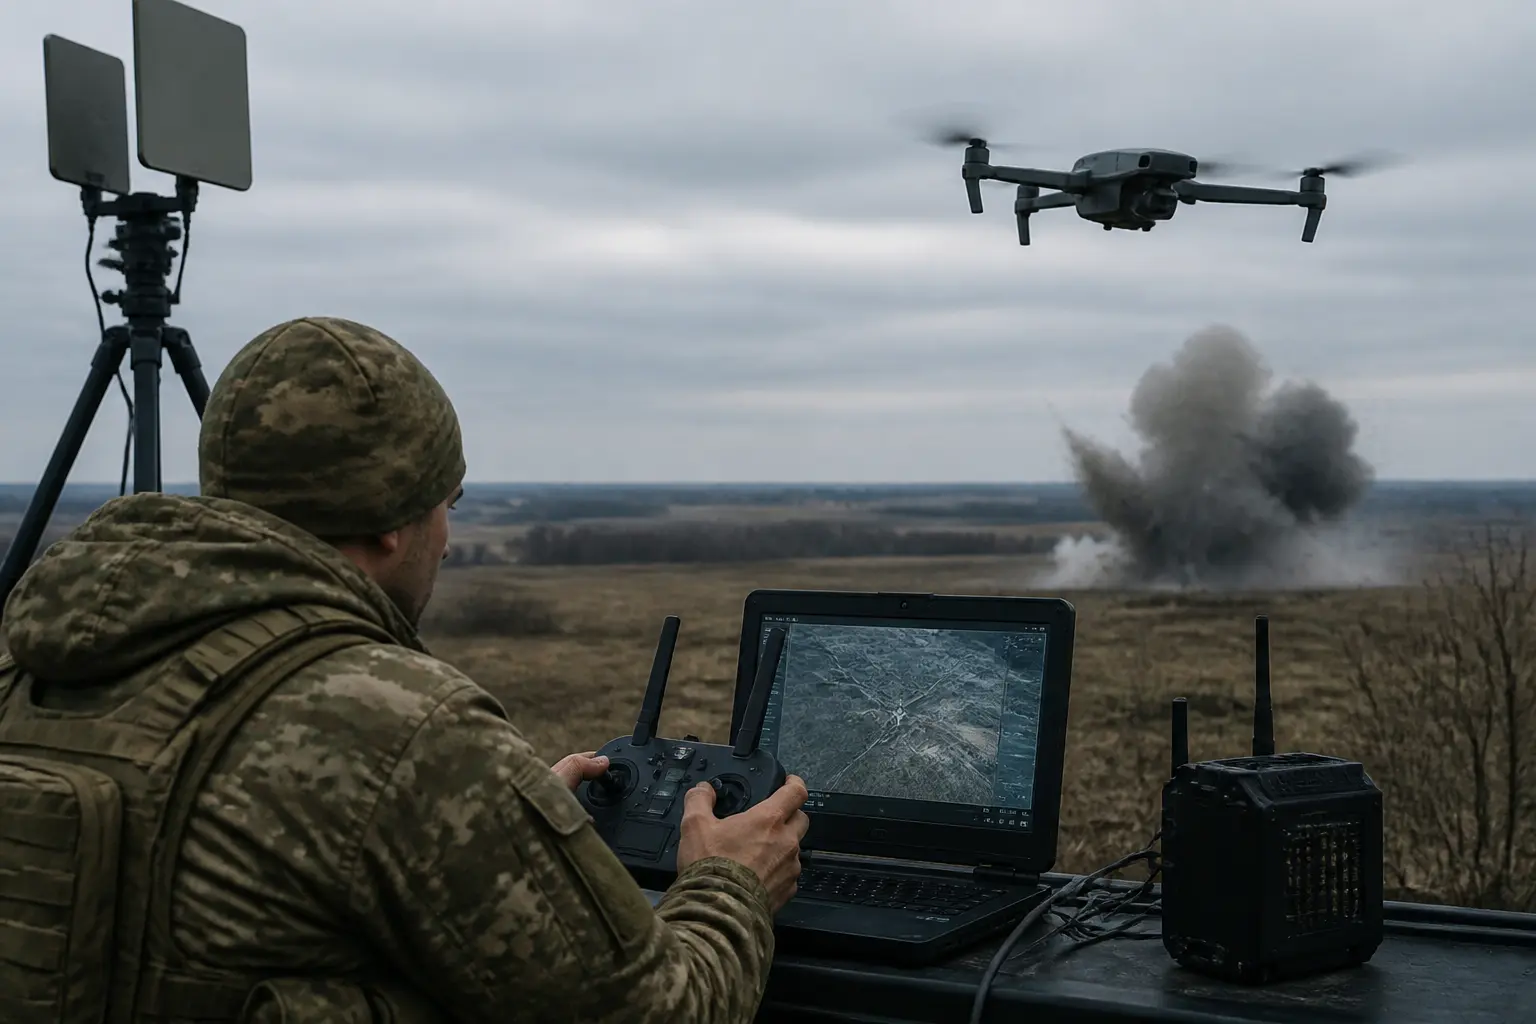
- Тактические разведывательные БПЛА — малые аппараты типа DJI Mavic или Autel, которые дают командиру мгновенную картинку поля боя.
- Барражирующие боеприпасы — дроны, которые патрулируют район и поражают цель прямым попаданием.
- Крупные ударные платформы — аппараты типа Bayraktar TB2, которые несут управляемое вооружение и могут часами находиться в воздухе.
Оборонное применение охватывает разведку, связь, корректировку, радиоэлектронную борьбу и поражение целей. Автоматизированное обнаружение объектов, групповая координация и устойчивость каналов связи развиваются, однако их возможности и правовые ограничения зависят от конкретной системы и сценария.
Технологии и инновации: что делает дроны умными
Современный дрон — это не просто платформа с моторами. Это сложный комплекс, в котором пересекаются несколько передовых направлений:
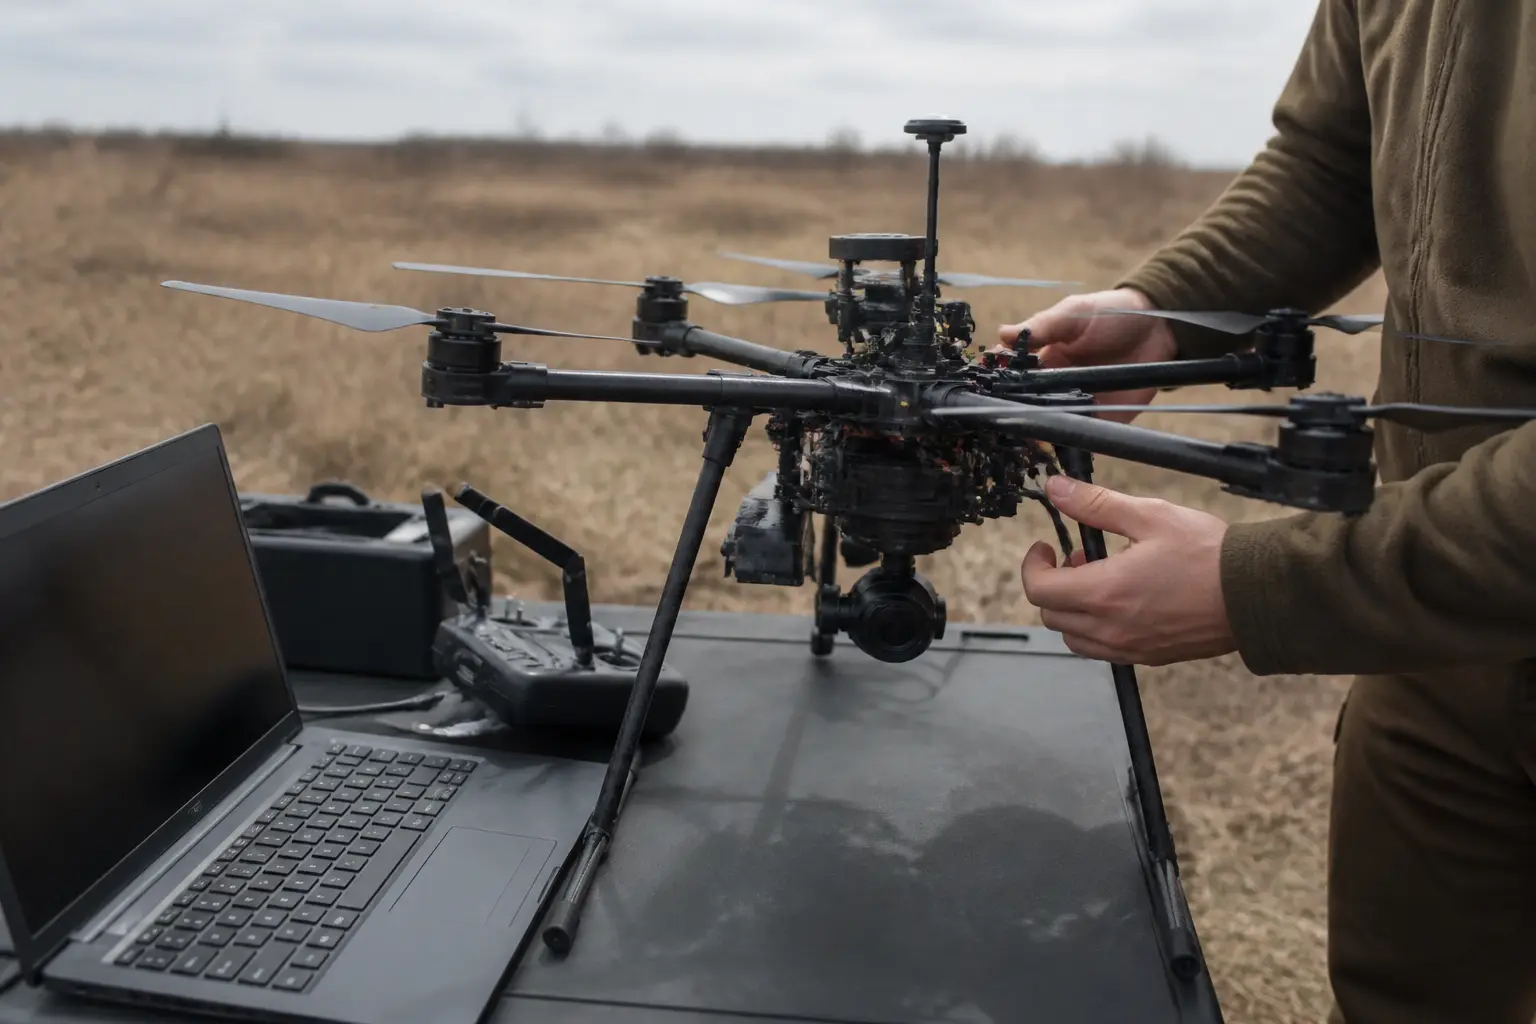
- Edge computing. Бортовые компьютеры (например, NVIDIA Jetson) обрабатывают видеопоток и принимают решения без задержки на передачу данных в облако. Это критично для обхода препятствий на скорости и автономной посадки.
- SLAM-алгоритмы (одновременная локализация и картографирование) позволяют дрону ориентироваться в пространстве без GPS — в помещениях, под мостами, в туннелях.
- Связь через мобильные сети может быть одним из каналов для полётов за пределами прямой видимости (BVLOS), но сам 5G не делает такую операцию безопасной или разрешённой. Нужны покрытие, резервирование, оценка риска и соблюдение правил соответствующей юрисдикции.
- Групповая координация позволяет нескольким аппаратам распределять задачи или удерживать заданную формацию. Реальные системы различаются по степени централизации, автономности и устойчивости связи; это активное направление исследований и отдельных практических применений.
Отдельное исследовательское направление — навигация при отсутствии спутникового сигнала, в том числе с использованием инерциальных, визуальных и перспективных квантовых сенсоров. Квантовые решения пока не являются типичным оборудованием серийных гражданских дронов, поэтому их не следует представлять как стандартную функцию.
Практические ограничения и типичные ошибки
Несмотря на стремительное развитие, drones имеют ряд уязвимостей, которые важно учитывать при выборе и эксплуатации:
- Продолжительность полёта электрического мультиротора зависит от массы, аккумулятора, полезной нагрузки, температуры, ветра и режима работы. Для многих компактных моделей это десятки минут, но конкретный запас нужно брать из испытаний выбранной конфигурации, а не из универсального диапазона.
- Погодные условия. Сильный ветер, дождь, снег и туман влияют на стабильность и сенсоры. Даже модели с пыле- и влагозащитой имеют ограничения по скорости ветра.
- Регуляторные барьеры. В большинстве стран полёты требуют регистрации, разрешений, соблюдения высотных и зональных ограничений. Коммерческое использование часто требует лицензии пилота БПЛА.
- Помехи или потеря спутникового сигнала и канала управления могут вызвать переход в аварийный режим. Поведение аппарата следует заранее настроить и испытать в разрешённых условиях; намеренное создание радиопомех регулируется отдельно.
Калибровку и предполётные проверки нужно выполнять по инструкции производителя: лишняя калибровка рядом с металлом или источниками помех тоже может ухудшить результат. Автоматический возврат следует настраивать с учётом рельефа, препятствий, ветра и запаса энергии.
Как выбрать дрон для конкретных задач
Выбор drones зависит не от бренда или цены, а от того, какую проблему вы собираетесь решить. Вот несколько практических критериев:
- Какая полезная нагрузка нужна? Для качественной аэросъёмки нужна камера с механическим затвором и большой матрицей, для тепловизионного обследования — радиометрический тепловизор, для опрыскивания — бак и форсунки. Убедитесь, что дрон совместим с нужным оборудованием.
- Нужную платформу выбирают по площади, пространственному разрешению, рельефу, времени на миссию и правилам полётов. Самолётное крыло часто эффективнее на больших площадях, а мультиротор — когда нужны зависание, точный осмотр или работа с небольшого участка.
- Где вы планируете летать? В помещениях важны защита пропеллеров и хорошая система позиционирования без GPS. Для работы над водой — герметичность и возможность взлёта/посадки с руки или плавучей платформы.
- Кто будет управлять? Для разовых задач лучше взять готовое решение с интуитивным интерфейсом. Для регулярных промышленных миссий — платформу с открытой архитектурой, которую можно интегрировать в корпоративное программное обеспечение.
Перед полётом нужно проверить правила конкретной страны, геозоны, регистрацию оператора, требования к компетентности и разрешениям. Например, EASA делит гражданские операции на категории open, specific и certified по уровню риска; условия зависят от массы, места и характера миссии, а не только от отметки 250 г.
Безопасность полётов: что нужно знать перед запуском
Безопасность drones зависит не только от техники, но и от подготовки пилота. Базовые правила, которые снижают риск инцидентов:
- Предполётная проверка. Осмотрите раму, пропеллеры, аккумуляторы. Убедитесь, что прошивка обновлена, а домашняя точка корректно зафиксирована.
- Планирование маршрута. Изучите карту воздушного пространства: беспилотные зоны, ограничения высоты, временные запретные зоны. Используйте официальные сервисы вроде NOTAM.
- Порог возврата и аварийной посадки устанавливают по рекомендациям производителя, состоянию аккумулятора, температуре, ветру, маршруту и требуемому резерву. Фиксированные 20% не являются безопасным правилом для всех аппаратов и миссий.
- Визуальный контакт. Даже если дрон транслирует видео, держите его в поле зрения, чтобы вовремя заметить приближение птиц, других аппаратов или изменение погоды.
Отдельно стоит сказать о кибербезопасности: используйте защищённые протоколы связи, не подключайтесь к открытым Wi-Fi сетям для обновления, меняйте стандартные пароли на устройствах. Перехват управления дроном — не выдумка, а реальный вектор атаки.