Після презентації концепту Tesla Optimus 2021 року інтерес до гуманоїдної робототехніки різко зріс, але напрям розвивали й раніше Boston Dynamics, Agility Robotics та інші компанії. Станом на 2026 рік уже є промислові пілоти, проте можливості конкретних роботів слід відокремлювати від демонстрацій і заяв виробників.
- Що таке humanoid robots простими словами
- Чому компанії повернулися до ідеї гуманоїдних роботів
- Стрибок у штучному інтелекті та машинному навчанні
- Доступність потужних сенсорів та обчислень
- Нові матеріали та акумулятори
- Як працює гуманоїдний робот: ключові системи
- Сприйняття середовища
- Планування рухів і рівновага
- Маніпуляція об’єктами
- Приклади актуальних humanoid robots
- Де вже використовують гуманоїдних роботів
- Склади та логістика
- Виробництво
- Догляд та медицина
- Дослідження та рятувальні операції
- Основні виклики та обмеження
- Чому саме зараз: економічний контекст
- Зв’язок із deep tech і перспективи
- Практичне значення для бізнесу та суспільства
Що таке humanoid robots простими словами
Гуманоїдний робот має форму або кінематику, подібну до людської, щоб працювати в середовищі з людськими проходами, сходами, інструментами й робочими місцями. Не кожна модель має голову, дві повноцінні кисті чи дві ноги: термін охоплює різні конструкції, а придатність визначає завдання.
Андроїдом зазвичай називають робота, який особливо точно імітує вигляд людини, тоді як гуманоїд може залишатися явно механічним. Промислові маніпулятори не обов’язково «приварені до підлоги» й не завжди виконують одну операцію: вони можуть стояти на мобільних платформах і перепрограмовуватися. Саме тому гуманоїдні платформи дедалі частіше розглядають як частину ширшого тренду industrial automation у виробництві.
Чому компанії повернулися до ідеї гуманоїдних роботів
Перші спроби створити людиноподібних роботів припали ще на 1970-ті роки, але вони були повільними, незграбними й надзвичайно дорогими. Справжній прорив стався завдяки збігу трьох технологічних досягнень, які дозріли лише в останні кілька років.
Стрибок у штучному інтелекті та машинному навчанні
Сучасні системи використовують комп’ютерний зір, навчання з демонстрацій, підкріпленням і керування на основі моделей. Навички, відпрацьовані в симуляції, можуть переноситися у фізичний світ, але sim-to-real залишається складною проблемою; навчання не гарантує стійкості до кожної непередбачуваної ситуації. Для розуміння меж таких систем корисно порівняти, чим quantum computing і кубіти принципово відрізняються від класичних обчислень.
Доступність потужних сенсорів та обчислень
Камери, датчики сили, інерційні модулі та інші сенсори стали доступнішими, а бортові прискорювачі — потужнішими. Лідар не походить із масового виробництва смартфонів у тому самому масштабі, а частина систем усе ще використовує зовнішні обчислення або зв’язок із сервером. Архітектура залежить від моделі.
Нові матеріали та акумулятори
Легші матеріали, ефективні приводи й акумулятори покращили тривалість роботи, але показники сильно різняться за навантаженням і режимом. Універсальне твердження про «кілька годин замість 15 хвилин» без моделі й тесту некоректне; виробники також застосовують заміну батарей і заряджання між циклами.
Як працює гуманоїдний робот: ключові системи
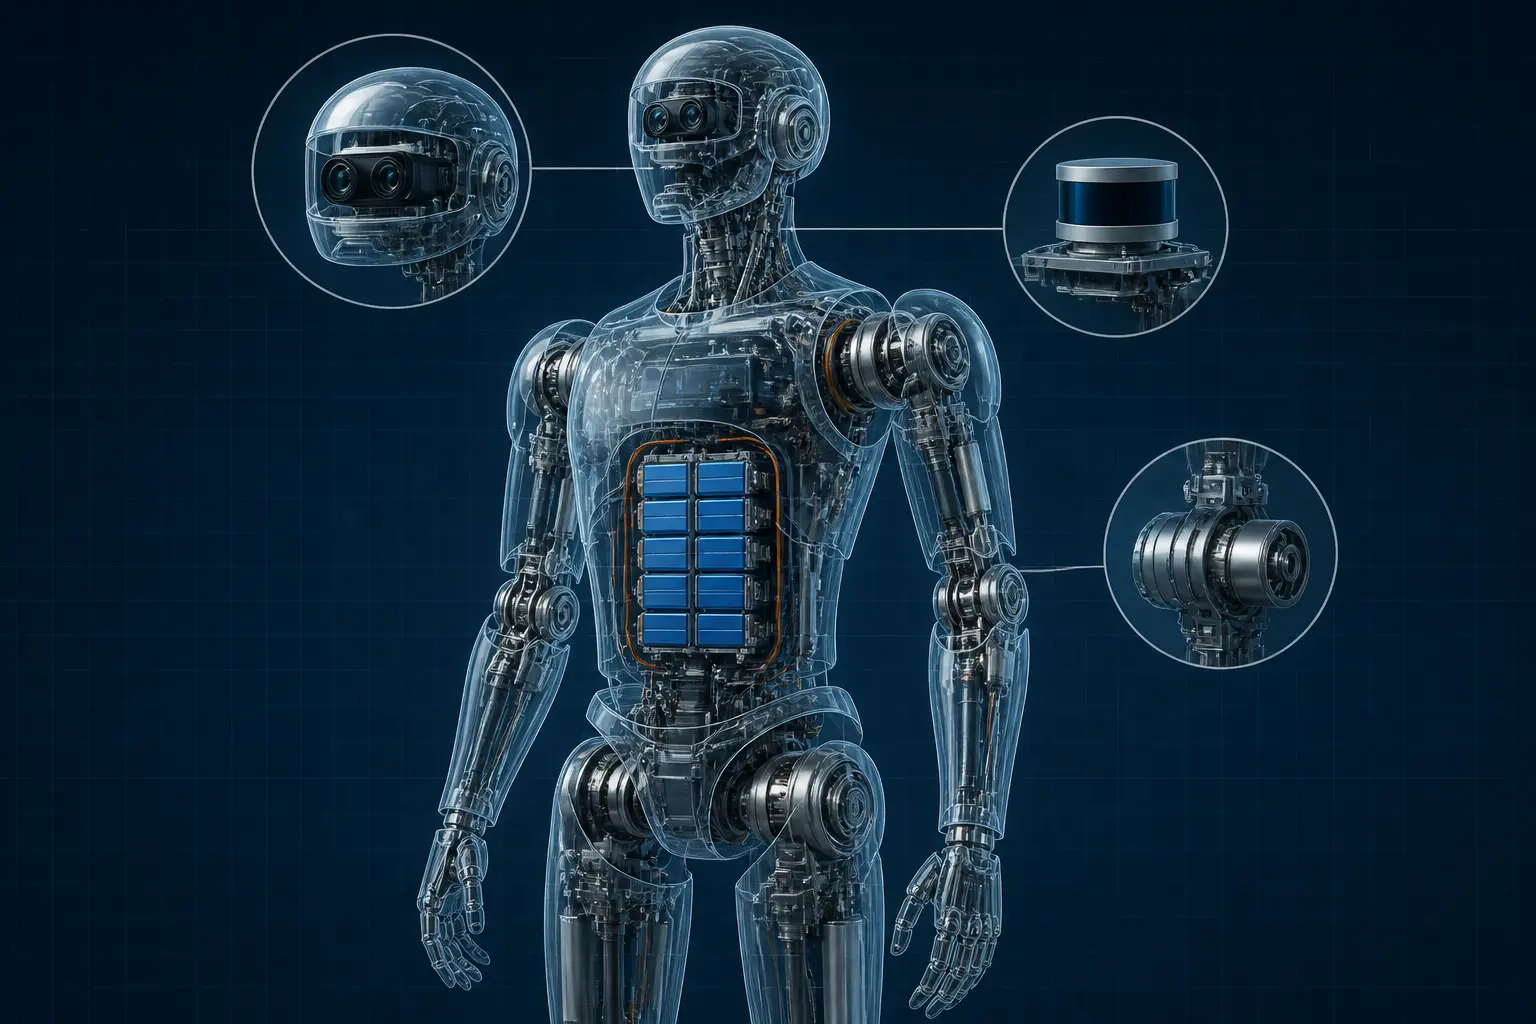
Щоб зрозуміти обмеження та можливості, варто розібрати основні вузли. Кожен із них — окремий напрямок robotics і deep tech.
Сприйняття середовища
Набір сенсорів відрізняється: це можуть бути RGB- і глибинні камери, лідар, інерційні модулі, енкодери та датчики сили. Digit використовує сенсори для навігації й роботи з контейнерами, але точне розташування камер і функції потрібно брати з документації конкретної версії.
Планування рухів і рівновага
Двонога хода — одна з найскладніших задач у робототехніці. На відміну від колісних платформ, гуманоїд постійно балансує, переносячи центр мас. Сучасні алгоритми, такі як модельне прогнозування (MPC), прораховують траєкторію на кілька кроків уперед, враховуючи рельєф і зовнішні збурення. Робот Atlas від Boston Dynamics демонструє це в акробатичних стрибках і перекидах, хоча комерційні моделі обмежуються більш приземленими завданнями.
Маніпуляція об’єктами
Людиноподібні кисті мають багато ступенів свободи, але не кожне завдання потребує п’яти пальців. Розробники використовують тросові, редукторні й інші приводи; надійне захоплення невідомих предметів залишається складним, тому промислові пілоти часто обмежують номенклатуру деталей і застосовують спеціальні схвати.
Приклади актуальних humanoid robots
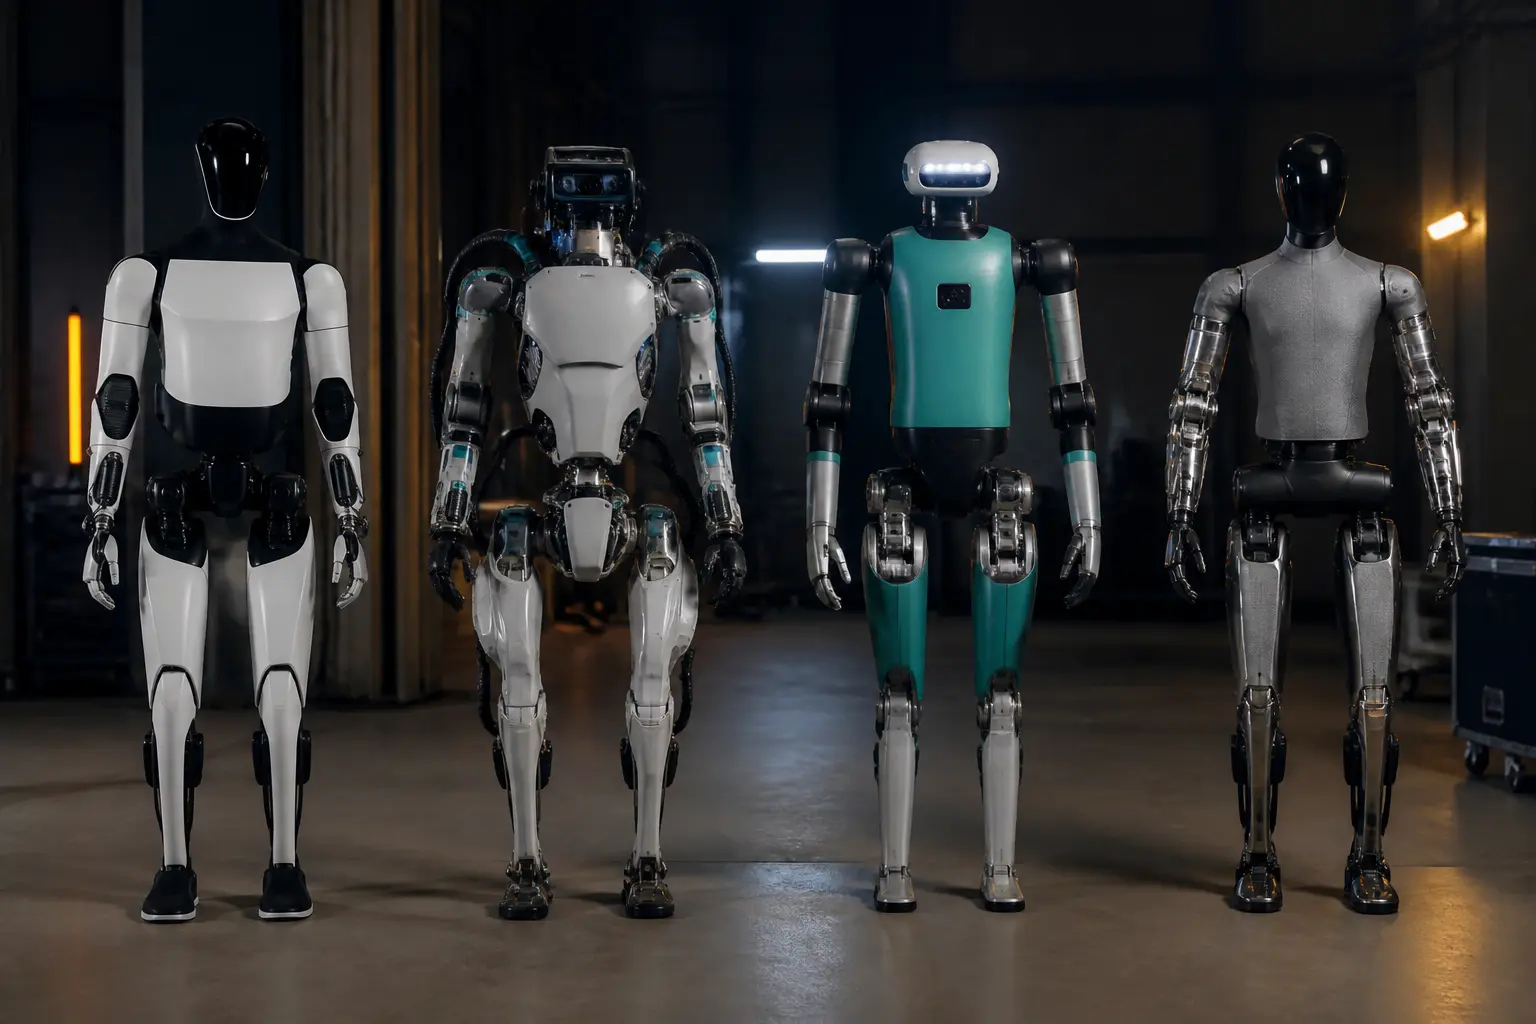
Розглянемо кілька моделей, які вже вийшли за межі дослідницьких лабораторій. Детальніше про це йдеться в огляді ринку гуманоїдних роботів.
| Назва | Розробник | Ключова особливість | Статус |
|---|---|---|---|
| Optimus (Tesla Bot) | Tesla | Використовує автопілотний ШІ, орієнтований на масове виробництво | Прототип, тестування на заводах |
| Atlas | Boston Dynamics | Виняткова динаміка, паркур, дослідницька платформа | Не продається, використовується для R&D |
| Digit | Agility Robotics | Спеціалізація на логістиці, переміщення коробок на складах | Комерційні пілотні проєкти |
| Figure 01 | Figure | Співпраця з OpenAI, мовне спілкування та виконання команд | Прототип, демонстрації |
| CyberOne | Xiaomi | Інтеграція з екосистемою розумного дому, емоційна взаємодія | Концепт, обмежене тестування |
Підходи різняться: двонога мобільність, колісна база, універсальні руки або спеціальні схвати. Комерційну зрілість визначають не видовищні демонстрації, а стабільний цикл, безпека, час безвідмовної роботи, інтеграція й вартість виконаної операції.
Де вже використовують гуманоїдних роботів
Хоча масового впровадження ще немає, пілотні проєкти окреслюють реальні ніші.
Склади та логістика
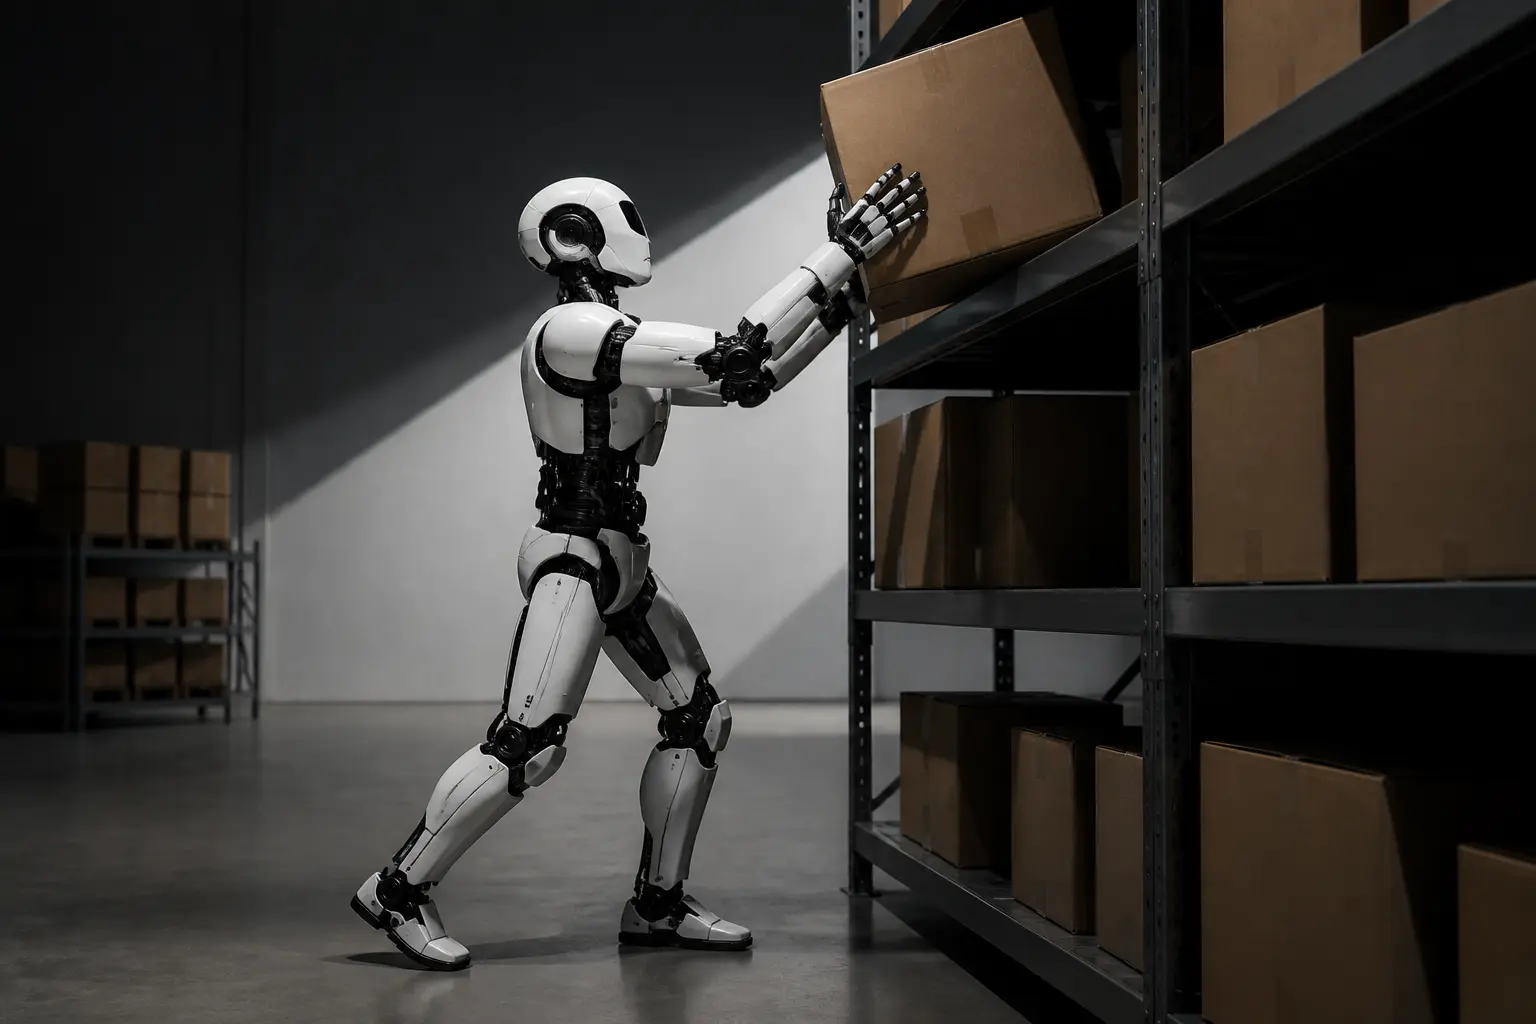
Amazon у 2023 році повідомила про тест Digit на дослідному майданчику для переміщення порожніх контейнерів для повторного використання. Це не було підтвердженням роботи між стелажами, завантаження палет або заміни людей; тест оцінював один повторюваний сценарій.
Виробництво
Виробничі пілоти вже вийшли за межі коротких демонстрацій. BMW повідомила, що Figure 02 протягом десятимісячного пілота перемістив понад 90 тис. деталей приблизно за 1250 робочих годин. Це перевірений вузький процес, а не доказ універсальної автономності.
Догляд та медицина
Допомога людям у догляді залишається складним напрямом через фізичну безпеку, приватність, надійність і відповідальність. Окремі дослідницькі та допоміжні системи існують, але масового автономного догляду гуманоїдами немає; не слід описувати очікувані функції як готовий продукт.
Дослідження та рятувальні операції
Людиноподібна форма зручна для проникнення в небезпечні зони — завали, аварійні реактори, зони хімічного забруднення. Проєкт DARPA Robotics Challenge свого часу стимулював розвиток саме таких роботів, хоча до автономної роботи в екстремальних умовах ще далеко.
Основні виклики та обмеження
Попри значний прогрес, гуманоїдні роботи стикаються з фундаментальними проблемами, які не вирішити лише збільшенням обчислювальної потужності.
- Соціальне сприйняття. Люди часто відчувають дискомфорт поруч із антропоморфними машинами. Це може гальмувати впровадження в сервісних сферах.
Енергія. Двонога хода часто менш енергоефективна за колісний рух на рівній підлозі, але не існує універсального множника. Час роботи залежить від батареї, маси, швидкості, маніпуляцій і простоїв.
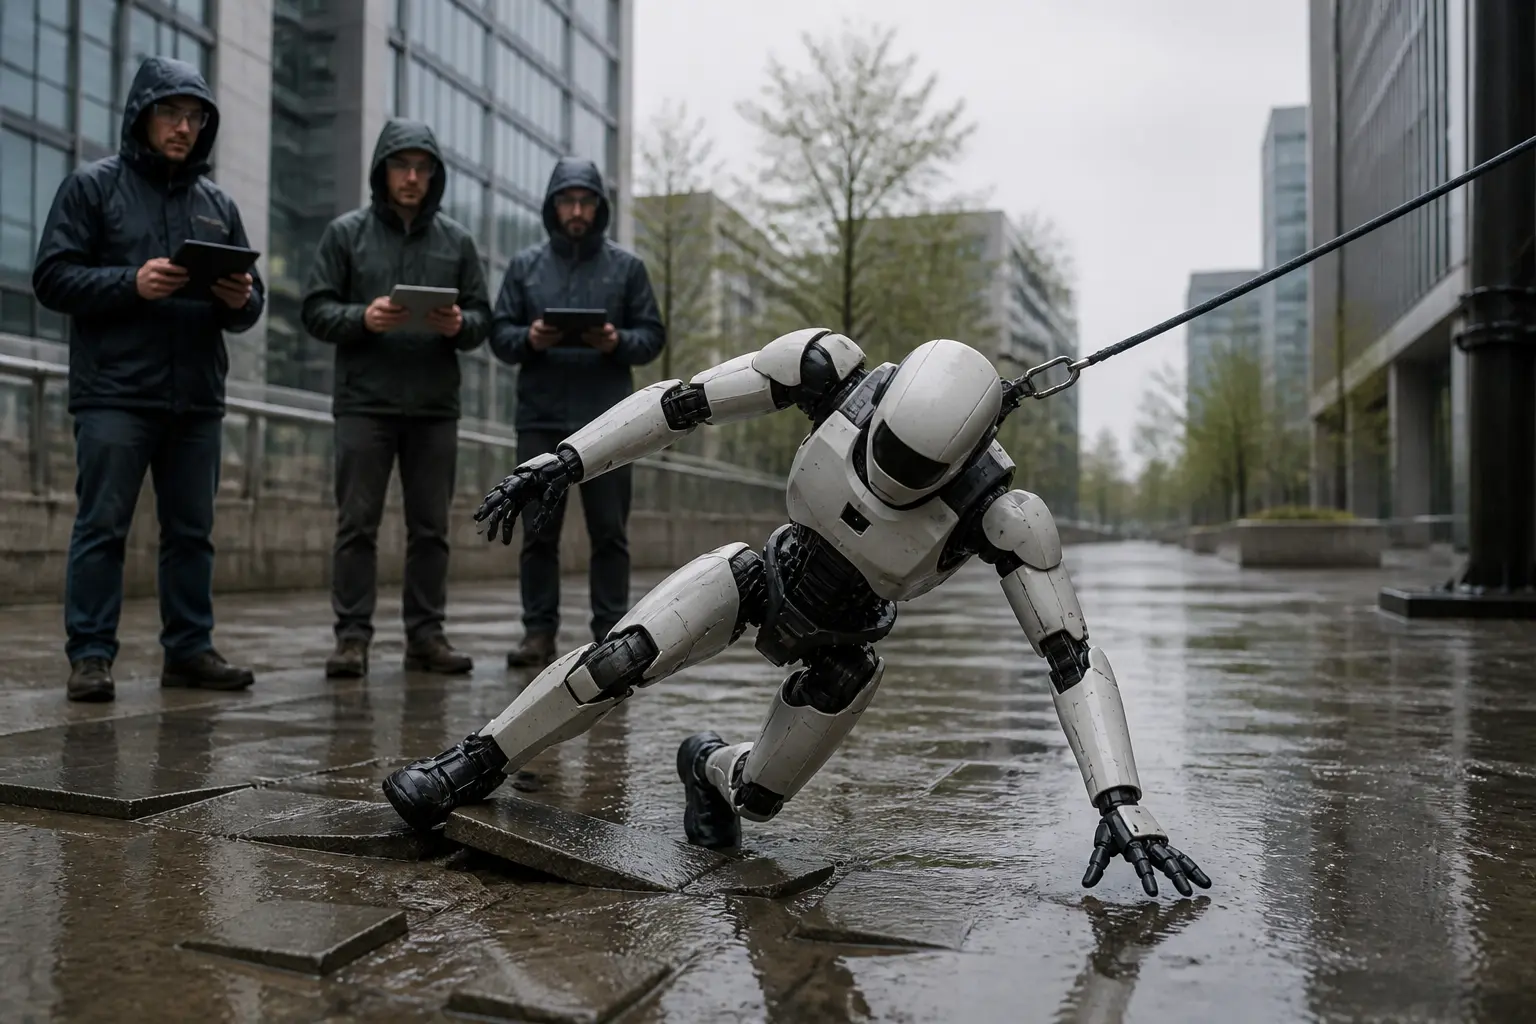
Надійність. Падіння може пошкодити робота або оточення, а простої погіршують економіку. Промислове використання потребує виміряних показників відмов, безпечного зупинення, ремонтопридатності й процедур відновлення.
Вартість. Ціни прототипів часто не публікують, а комерційні моделі можуть продаватися, здаватися в оренду або пропонуватися як сервіс. Окупність визначають повна вартість володіння, продуктивність, доступність і ціна альтернативної автоматизації.
Безпека. Силу, швидкість, зони роботи й реакцію на людину потрібно обмежувати та валідувати. Для роботів існують стандарти й норми машинної безпеки, але застосовність залежить від сценарію; твердження, що сертифікація лише починається, надто широке.
Чому саме зараз: економічний контекст
Дефіцит працівників у частині галузей підтримує інтерес до автоматизації. Людиноподібна форма потенційно використовує існуючі робочі місця, але інтеграція все одно потребує аналізу безпеки, цифрових інтерфейсів, зон руху й процесу; «поставити робота без перебудови» зазвичай недостатньо.
Компанії прагнуть автоматизувати фізично важкі або повторювані операції, але доказ повної заміни посади не є правильним критерієм: робот може виконувати одну частину процесу разом з людьми та іншою автоматикою. Бізнес-кейс потрібно рахувати для конкретної операції.
Зв’язок із deep tech і перспективи
Гуманоїдна робототехніка поєднує механіку, керування, сенсори, матеріали та машинне навчання. Можливий внесок квантових обчислень у симуляції поки спекулятивний і не пояснює нинішній прогрес; актуальні результати спираються на класичні обчислення, дані й інженерію.
У найближчі роки головним тестом стане не кількість прототипів, а повторювана робота, безпека, сервіс і вартість операції. Деякі вузькі процеси вже мають тривалі пілоти, тоді як універсальна робота в непередбачуваному середовищі залишається невирішеною.
Практичне значення для бізнесу та суспільства
Підприємству варто починати з опису операції, ризиків, темпу, навантаження й інтеграцій, а потім порівнювати гуманоїда з конвеєром, маніпулятором або мобільною платформою. Ширші проходи й рівна підлога можуть допомогти різній автоматизації, але їх не слід проєктувати без конкретних вимог обладнання.
Для суспільства важливо почати обговорення етичних норм: хто несе відповідальність за дії автономного робота, як захистити персональні дані, які професії справді зникнуть, а які трансформуються. Технології розвиваються швидше за регуляторну базу, і це створює ризики, які краще передбачити заздалегідь.
Гуманоїдні роботи вже виконують окремі завдання в пілотних і ранніх промислових розгортаннях. Вони ще не є універсальними працівниками: оцінювати тренд потрібно за тривалістю безвідмовної роботи, безпекою, масштабом і економікою, а не лише за відеодемонстраціями.