После презентации концепта Tesla Optimus в 2021 году интерес к гуманоидной робототехнике резко вырос, но направление и раньше развивали Boston Dynamics, Agility Robotics и другие компании. По состоянию на 2026 год уже есть промышленные пилоты, однако возможности конкретных роботов следует отделять от демонстраций и заявлений производителей.
- Что такое humanoid robots простыми словами
- Почему компании вернулись к идее гуманоидных роботов
- Скачок в искусственном интеллекте и машинном обучении
- Доступность мощных сенсоров и вычислений
- Новые материалы и аккумуляторы
- Как работает гуманоидный робот: ключевые системы
- Восприятие среды
- Планирование движений и равновесие
- Манипуляция объектами
- Примеры актуальных humanoid robots
- Где уже используют гуманоидных роботов
- Склады и логистика
- Производство
- Уход и медицина
- Исследования и спасательные операции
- Основные вызовы и ограничения
- Почему именно сейчас: экономический контекст
- Связь с deep tech и перспективы
- Практическое значение для бизнеса и общества
Что такое humanoid robots простыми словами
Гуманоидный робот имеет форму или кинематику, похожую на человеческую, чтобы работать в среде с человеческими проходами, лестницами, инструментами и рабочими местами. Не каждая модель имеет голову, две полноценные кисти или две ноги: термин охватывает разные конструкции, а пригодность определяет задача.
Андроидом обычно называют робота, который особенно точно имитирует внешний вид человека, тогда как гуманоид может оставаться явно механическим. Промышленные манипуляторы не обязательно «приварены к полу» и не всегда выполняют одну операцию: они могут стоять на мобильных платформах и перепрограммироваться.
Почему компании вернулись к идее гуманоидных роботов
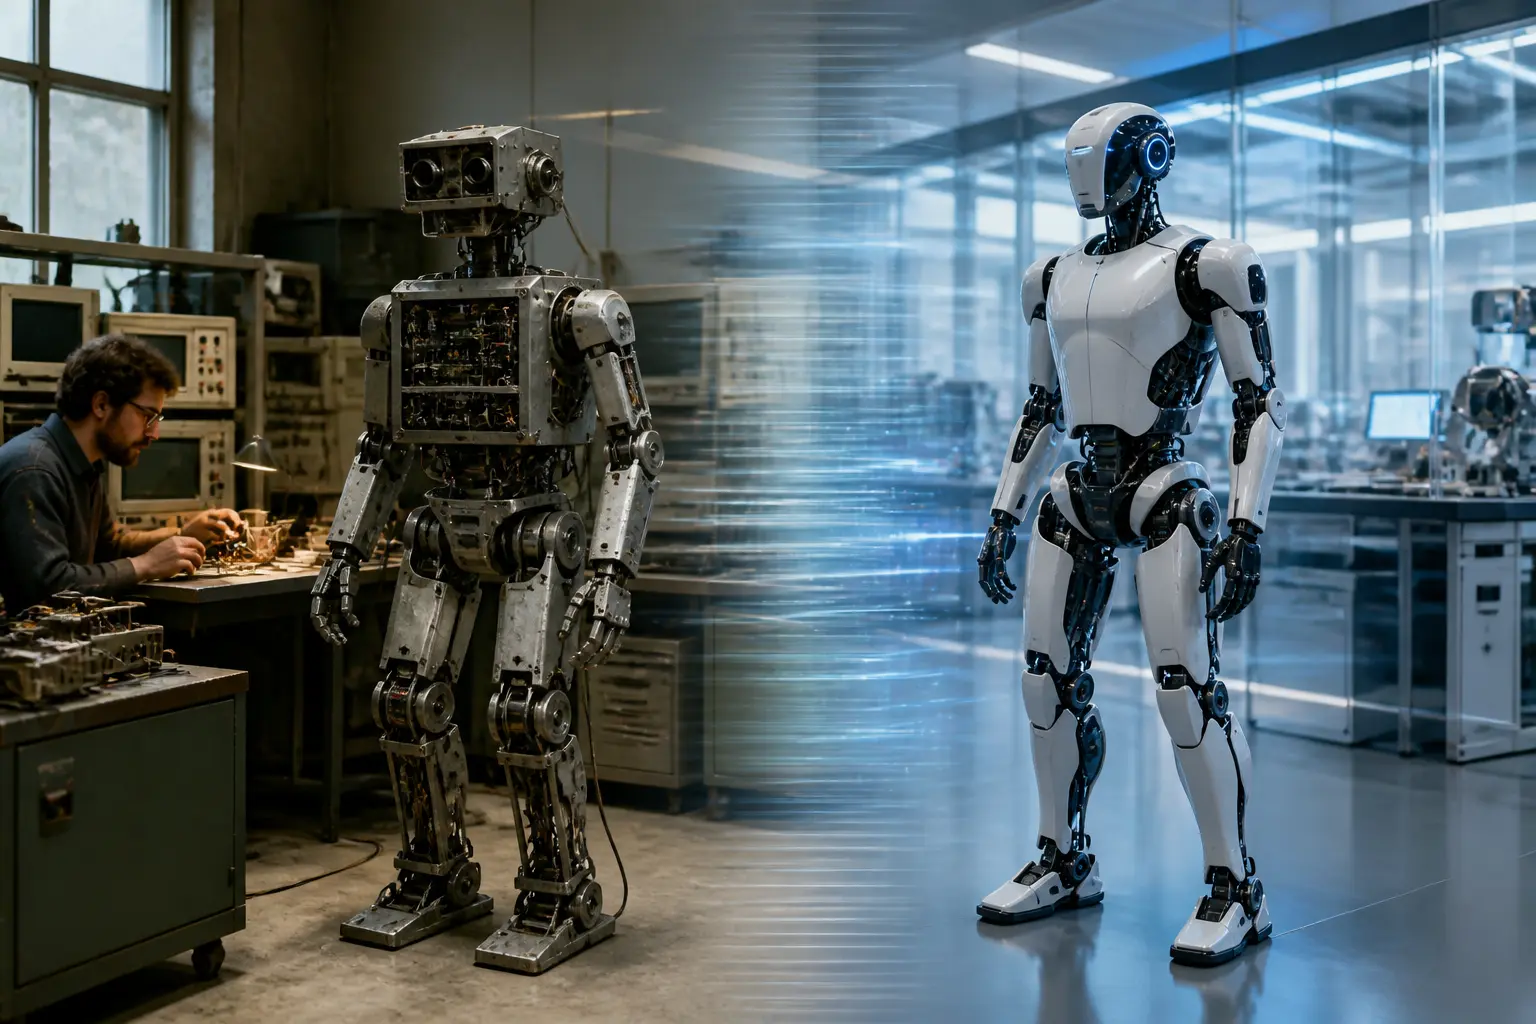
Первые попытки создать человекоподобных роботов пришлись еще на 1970-е годы, но они были медленными, неуклюжими и чрезвычайно дорогими. Настоящий прорыв произошел благодаря совпадению трех технологических достижений, которые созрели лишь в последние несколько лет.
Скачок в искусственном интеллекте и машинном обучении
Современные системы используют компьютерное зрение, обучение по демонстрациям, с подкреплением и управление на основе моделей. Навыки, отработанные в симуляции, могут переноситься в физический мир, но sim-to-real остаётся сложной проблемой; обучение не гарантирует устойчивость к каждой непредвиденной ситуации.
Доступность мощных сенсоров и вычислений
Камеры, датчики силы, инерциальные модули и другие сенсоры стали доступнее, а бортовые ускорители — мощнее. Лидар не происходит из массового производства смартфонов в том же масштабе, а часть систем всё ещё использует внешние вычисления или связь с сервером. Архитектура зависит от модели.
Новые материалы и аккумуляторы
Более лёгкие материалы, эффективные приводы и аккумуляторы улучшили продолжительность работы, но показатели сильно различаются по нагрузке и режиму. Универсальное утверждение о «нескольких часах вместо 15 минут» без модели и теста некорректно; производители также применяют замену батарей и зарядку между циклами.
Как работает гуманоидный робот: ключевые системы
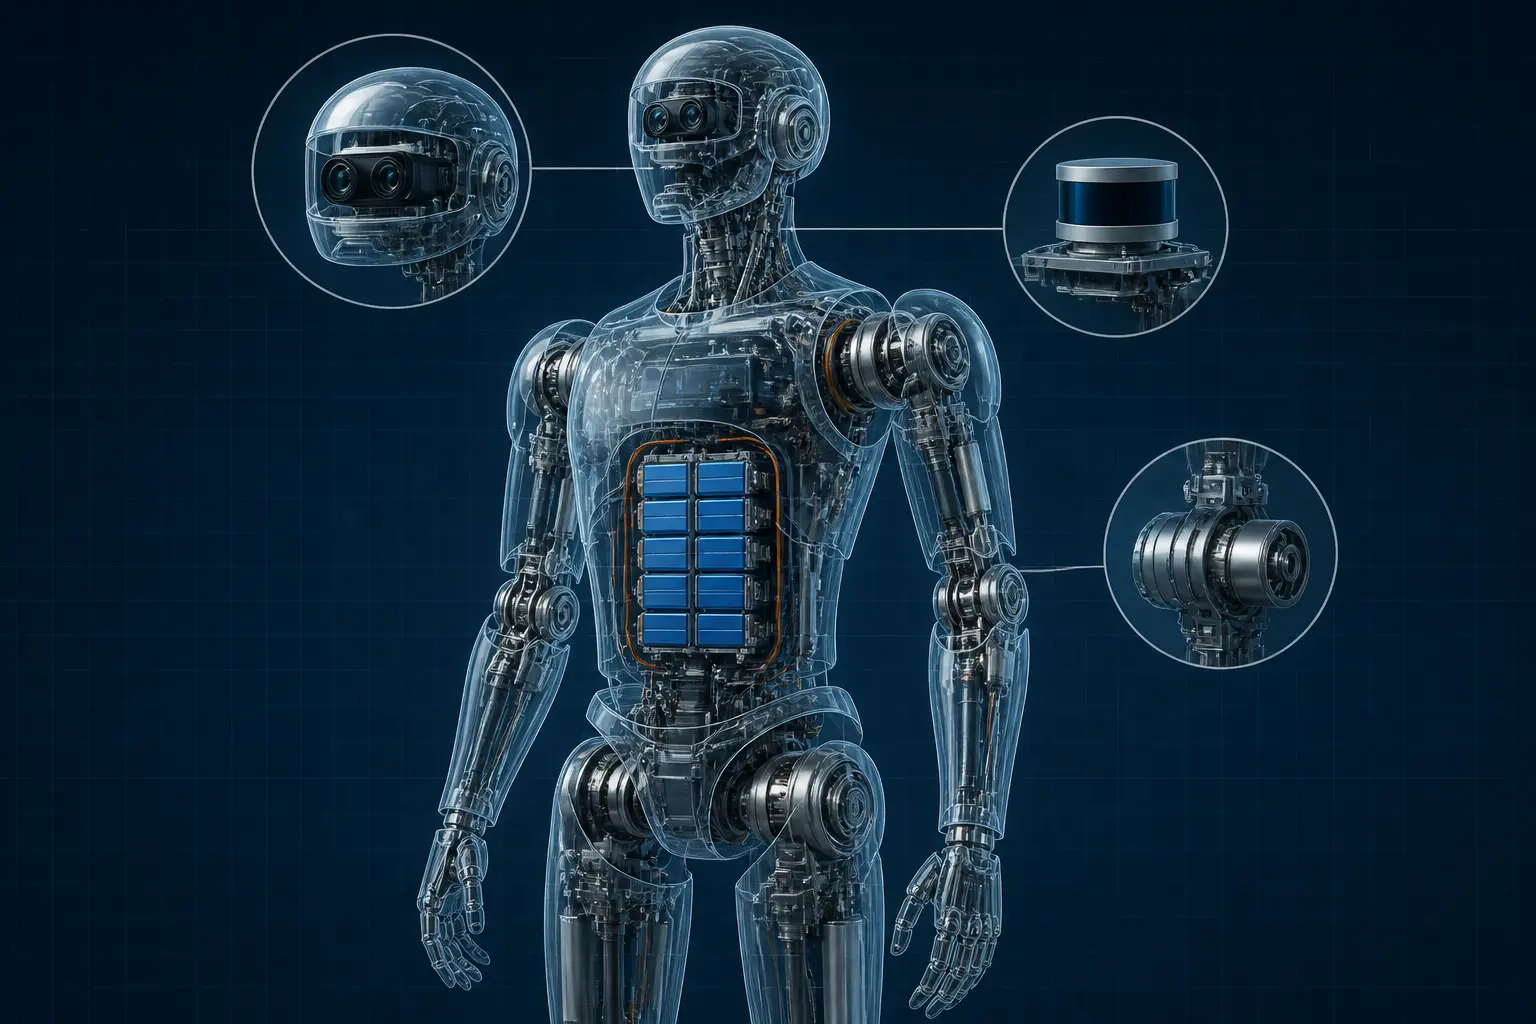
Чтобы понять ограничения и возможности, стоит разобрать основные узлы. Каждый из них — отдельное направление robotics и deep tech.
Восприятие среды
Набор сенсоров различается: это могут быть RGB- и глубинные камеры, лидар, инерциальные модули, энкодеры и датчики силы. Digit использует сенсоры для навигации и работы с контейнерами, но точное расположение камер и функции нужно брать из документации конкретной версии.
Планирование движений и равновесие
Двуногая ходьба — одна из самых сложных задач в робототехнике. В отличие от колесных платформ, гуманоид постоянно балансирует, перенося центр масс. Современные алгоритмы, такие как модельное прогнозирование (MPC), просчитывают траекторию на несколько шагов вперед, учитывая рельеф и внешние возмущения. Робот Atlas от Boston Dynamics демонстрирует это в акробатических прыжках и переворотах, хотя коммерческие модели ограничиваются более приземленными задачами.
Манипуляция объектами
Человекоподобные кисти имеют много степеней свободы, но не каждая задача требует пяти пальцев. Разработчики используют тросовые, редукторные и другие приводы; надёжный захват неизвестных предметов остаётся сложным, поэтому промышленные пилоты часто ограничивают номенклатуру деталей и применяют специальные захваты.
Примеры актуальных humanoid robots
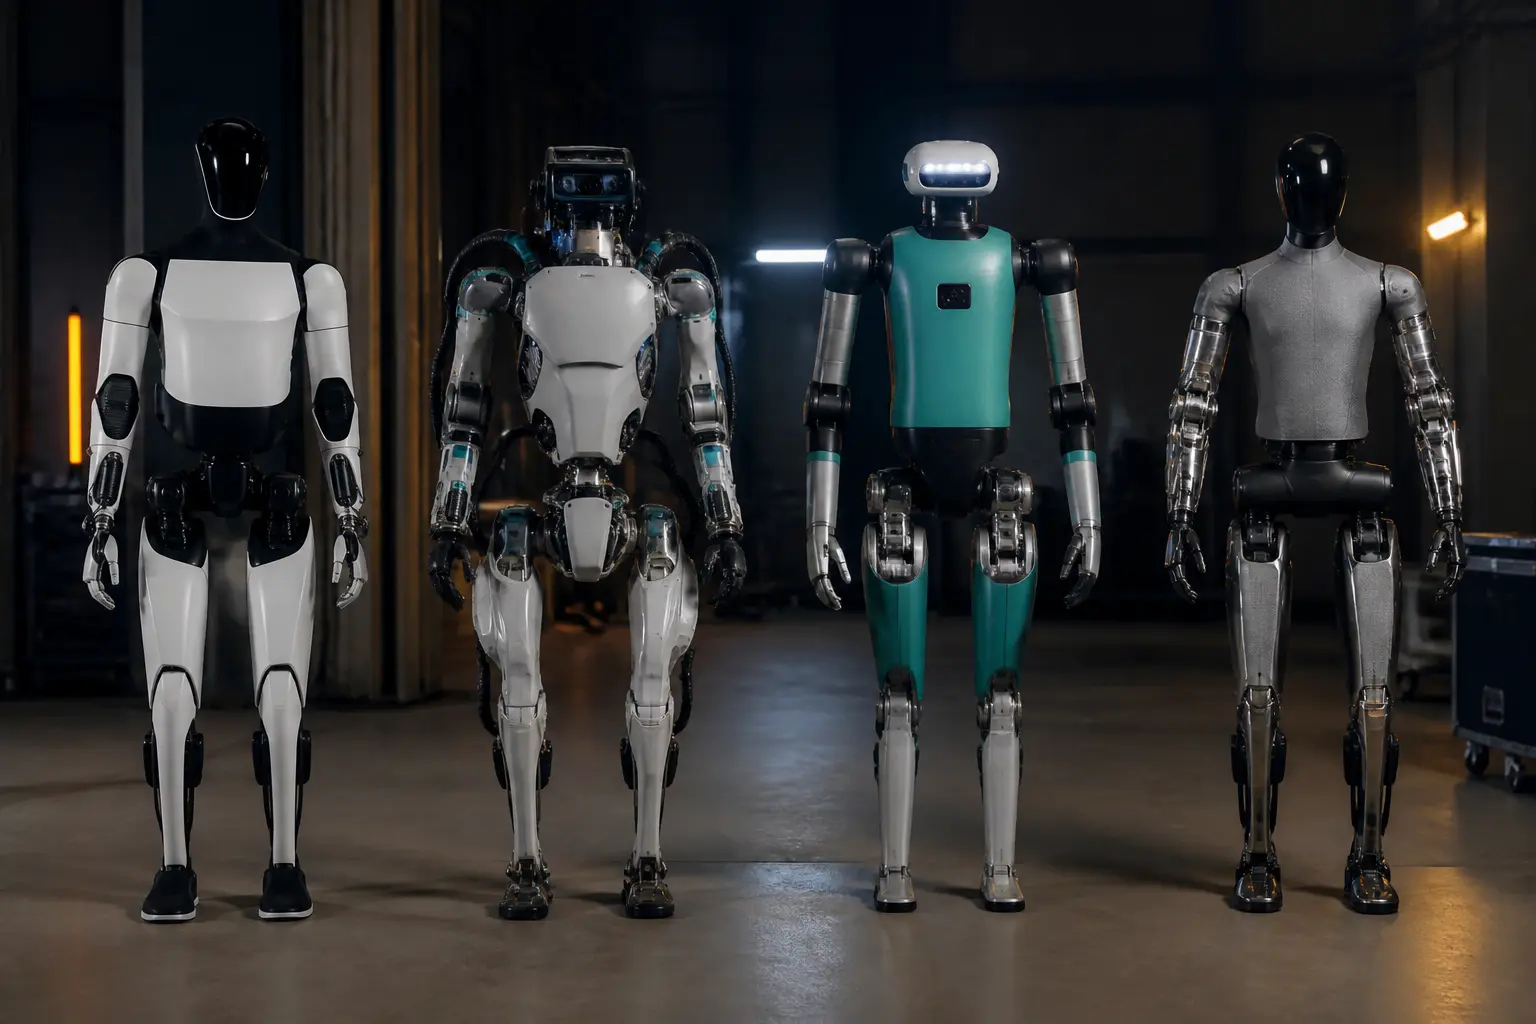
Рассмотрим несколько моделей, которые уже вышли за пределы исследовательских лабораторий.
| Название | Разработчик | Ключевая особенность | Статус |
|---|---|---|---|
| Optimus (Tesla Bot) | Tesla | Использует автопилотный ИИ, ориентирован на массовое производство | Прототип, тестирование на заводах |
| Atlas | Boston Dynamics | Исключительная динамика, паркур, исследовательская платформа | Не продается, используется для R&D |
| Digit | Agility Robotics | Специализация на логистике, перемещение коробок на складах | Коммерческие пилотные проекты |
| Figure 01 | Figure | Сотрудничество с OpenAI, речевое общение и выполнение команд | Прототип, демонстрации |
| CyberOne | Xiaomi | Интеграция с экосистемой умного дома, эмоциональное взаимодействие | Концепт, ограниченное тестирование |
Подходы различаются: двуногая мобильность, колёсная база, универсальные руки или специальные захваты. Коммерческую зрелость определяют не зрелищные демонстрации, а стабильный цикл, безопасность, время безотказной работы, интеграция и стоимость выполненной операции.
Где уже используют гуманоидных роботов
Хотя массового внедрения еще нет, пилотные проекты очерчивают реальные ниши.
Склады и логистика
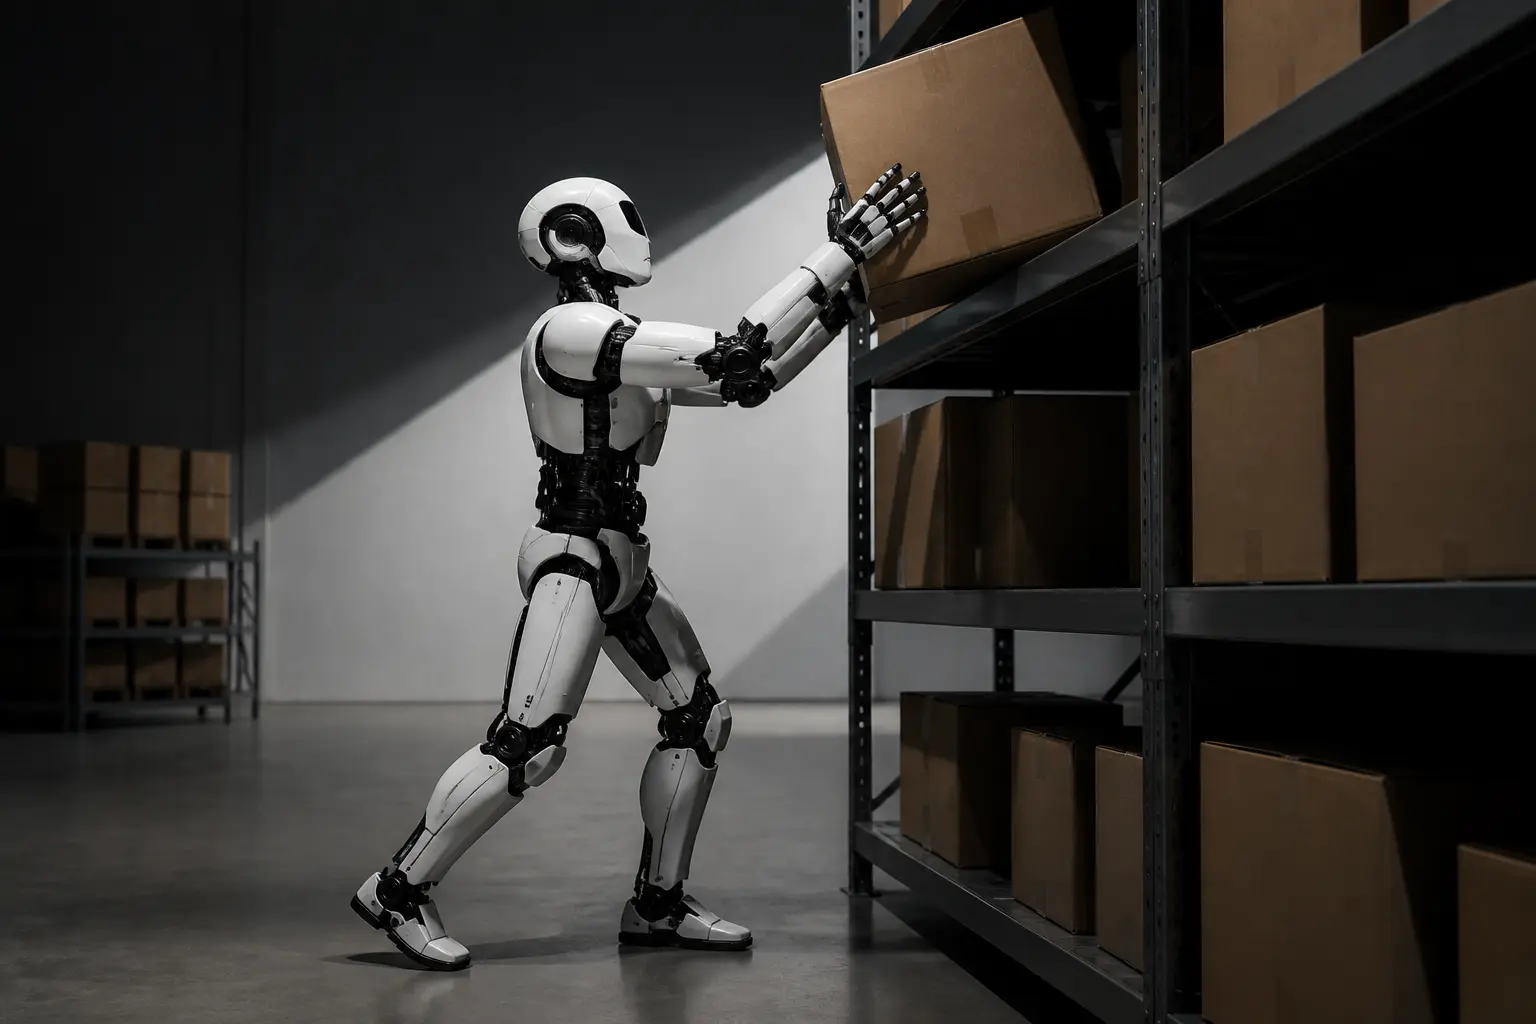
Amazon в 2023 году сообщила о тесте Digit на исследовательской площадке для перемещения пустых контейнеров для повторного использования. Это не было подтверждением работы между стеллажами, загрузки палет или замены людей; тест оценивал один повторяющийся сценарий.
Производство
Производственные пилоты уже вышли за пределы коротких демонстраций. BMW сообщила, что Figure 02 за десятимесячный пилот переместил более 90 тыс. деталей примерно за 1250 рабочих часов. Это проверенный узкий процесс, а не доказательство универсальной автономности.
Уход и медицина
Помощь людям в уходе остаётся сложным направлением из-за физической безопасности, приватности, надёжности и ответственности. Отдельные исследовательские и вспомогательные системы существуют, но массового автономного ухода с помощью гуманоидов нет; не следует описывать ожидаемые функции как готовый продукт.
Исследования и спасательные операции
Человекоподобная форма удобна для проникновения в опасные зоны — завалы, аварийные реакторы, зоны химического загрязнения. Проект DARPA Robotics Challenge в свое время стимулировал развитие именно таких роботов, хотя до автономной работы в экстремальных условиях еще далеко.
Основные вызовы и ограничения
Несмотря на значительный прогресс, гуманоидные роботы сталкиваются с фундаментальными проблемами, которые не решить лишь увеличением вычислительной мощности.
- Социальное восприятие. Люди часто чувствуют дискомфорт рядом с антропоморфными машинами. Это может тормозить внедрение в сервисных сферах.
Энергия. Двуногая ходьба часто менее энергоэффективна, чем колёсное движение по ровному полу, но универсального множителя нет. Время работы зависит от батареи, массы, скорости, манипуляций и простоев.
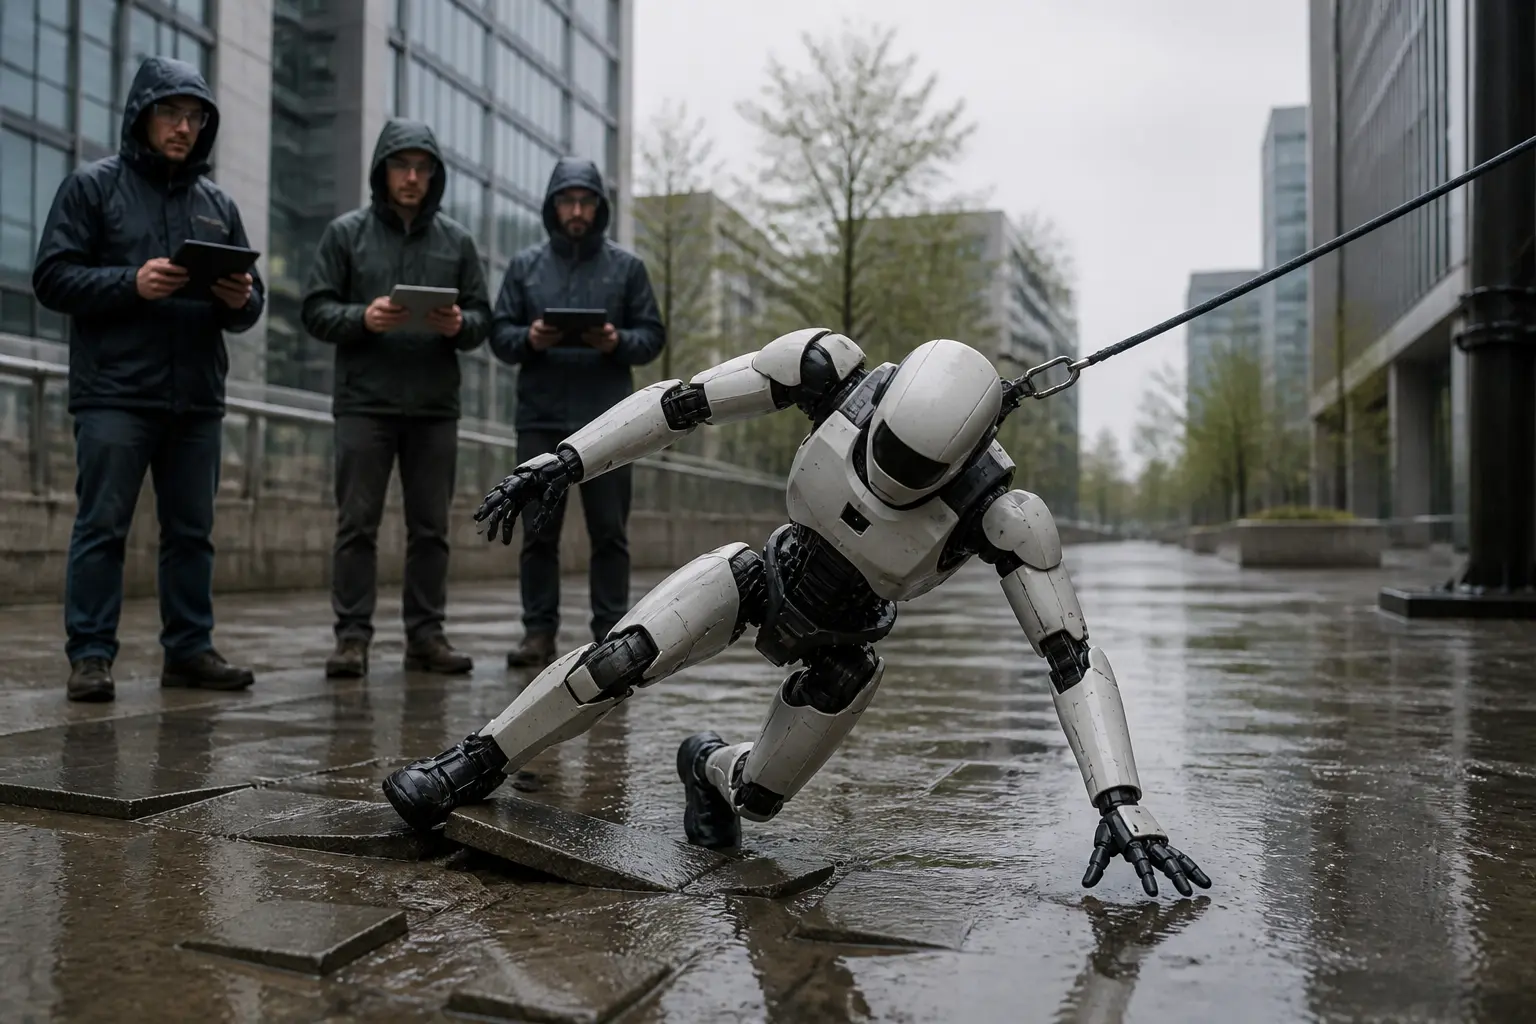
Надёжность. Падение может повредить робота или окружение, а простои ухудшают экономику. Промышленное использование требует измеренных показателей отказов, безопасной остановки, ремонтопригодности и процедур восстановления.
Стоимость. Цены прототипов часто не публикуют, а коммерческие модели могут продаваться, сдаваться в аренду или предлагаться как сервис. Окупаемость определяют полная стоимость владения, производительность, доступность и цена альтернативной автоматизации.
Безопасность. Силу, скорость, зоны работы и реакцию на человека нужно ограничивать и валидировать. Для роботов существуют стандарты и нормы машинной безопасности, но применимость зависит от сценария; утверждение, что сертификация только начинается, слишком широкое.
Почему именно сейчас: экономический контекст
Дефицит работников в части отраслей поддерживает интерес к автоматизации. Человекоподобная форма потенциально использует существующие рабочие места, но интеграция всё равно требует анализа безопасности, цифровых интерфейсов, зон движения и процесса; «поставить робота без перестройки» обычно недостаточно.
Компании стремятся автоматизировать физически тяжёлые или повторяющиеся операции, но доказательство полной замены должности не является правильным критерием: робот может выполнять одну часть процесса вместе с людьми и другой автоматикой. Бизнес-кейс нужно считать для конкретной операции.
Связь с deep tech и перспективы
Гуманоидная робототехника объединяет механику, управление, сенсоры, материалы и машинное обучение. Возможный вклад квантовых вычислений в симуляции пока спекулятивен и не объясняет нынешний прогресс; актуальные результаты опираются на классические вычисления, данные и инженерию.
В ближайшие годы главным тестом станет не количество прототипов, а повторяемая работа, безопасность, сервис и стоимость операции. Некоторые узкие процессы уже имеют длительные пилоты, тогда как универсальная работа в непредсказуемой среде остаётся нерешённой.
Практическое значение для бизнеса и общества
Предприятию стоит начинать с описания операции, рисков, темпа, нагрузки и интеграций, а затем сравнивать гуманоида с конвейером, манипулятором или мобильной платформой. Более широкие проходы и ровный пол могут помочь разной автоматизации, но их не следует проектировать без конкретных требований оборудования.
Для общества важно начать обсуждение этических норм: кто несет ответственность за действия автономного робота, как защитить персональные данные, какие профессии действительно исчезнут, а какие трансформируются. Технологии развиваются быстрее регуляторной базы, и это создает риски, которые лучше предусмотреть заранее.
Гуманоидные роботы уже выполняют отдельные задачи в пилотных и ранних промышленных развёртываниях. Они ещё не являются универсальными работниками: оценивать тренд нужно по длительности безотказной работы, безопасности, масштабу и экономике, а не только по видеодемонстрациям.